— —
روبوت اللحام: الدليل الصناعي الشامل لعام 2026 للتصنيع وتصنيع المعادن
ما هو روبوت اللحام؟
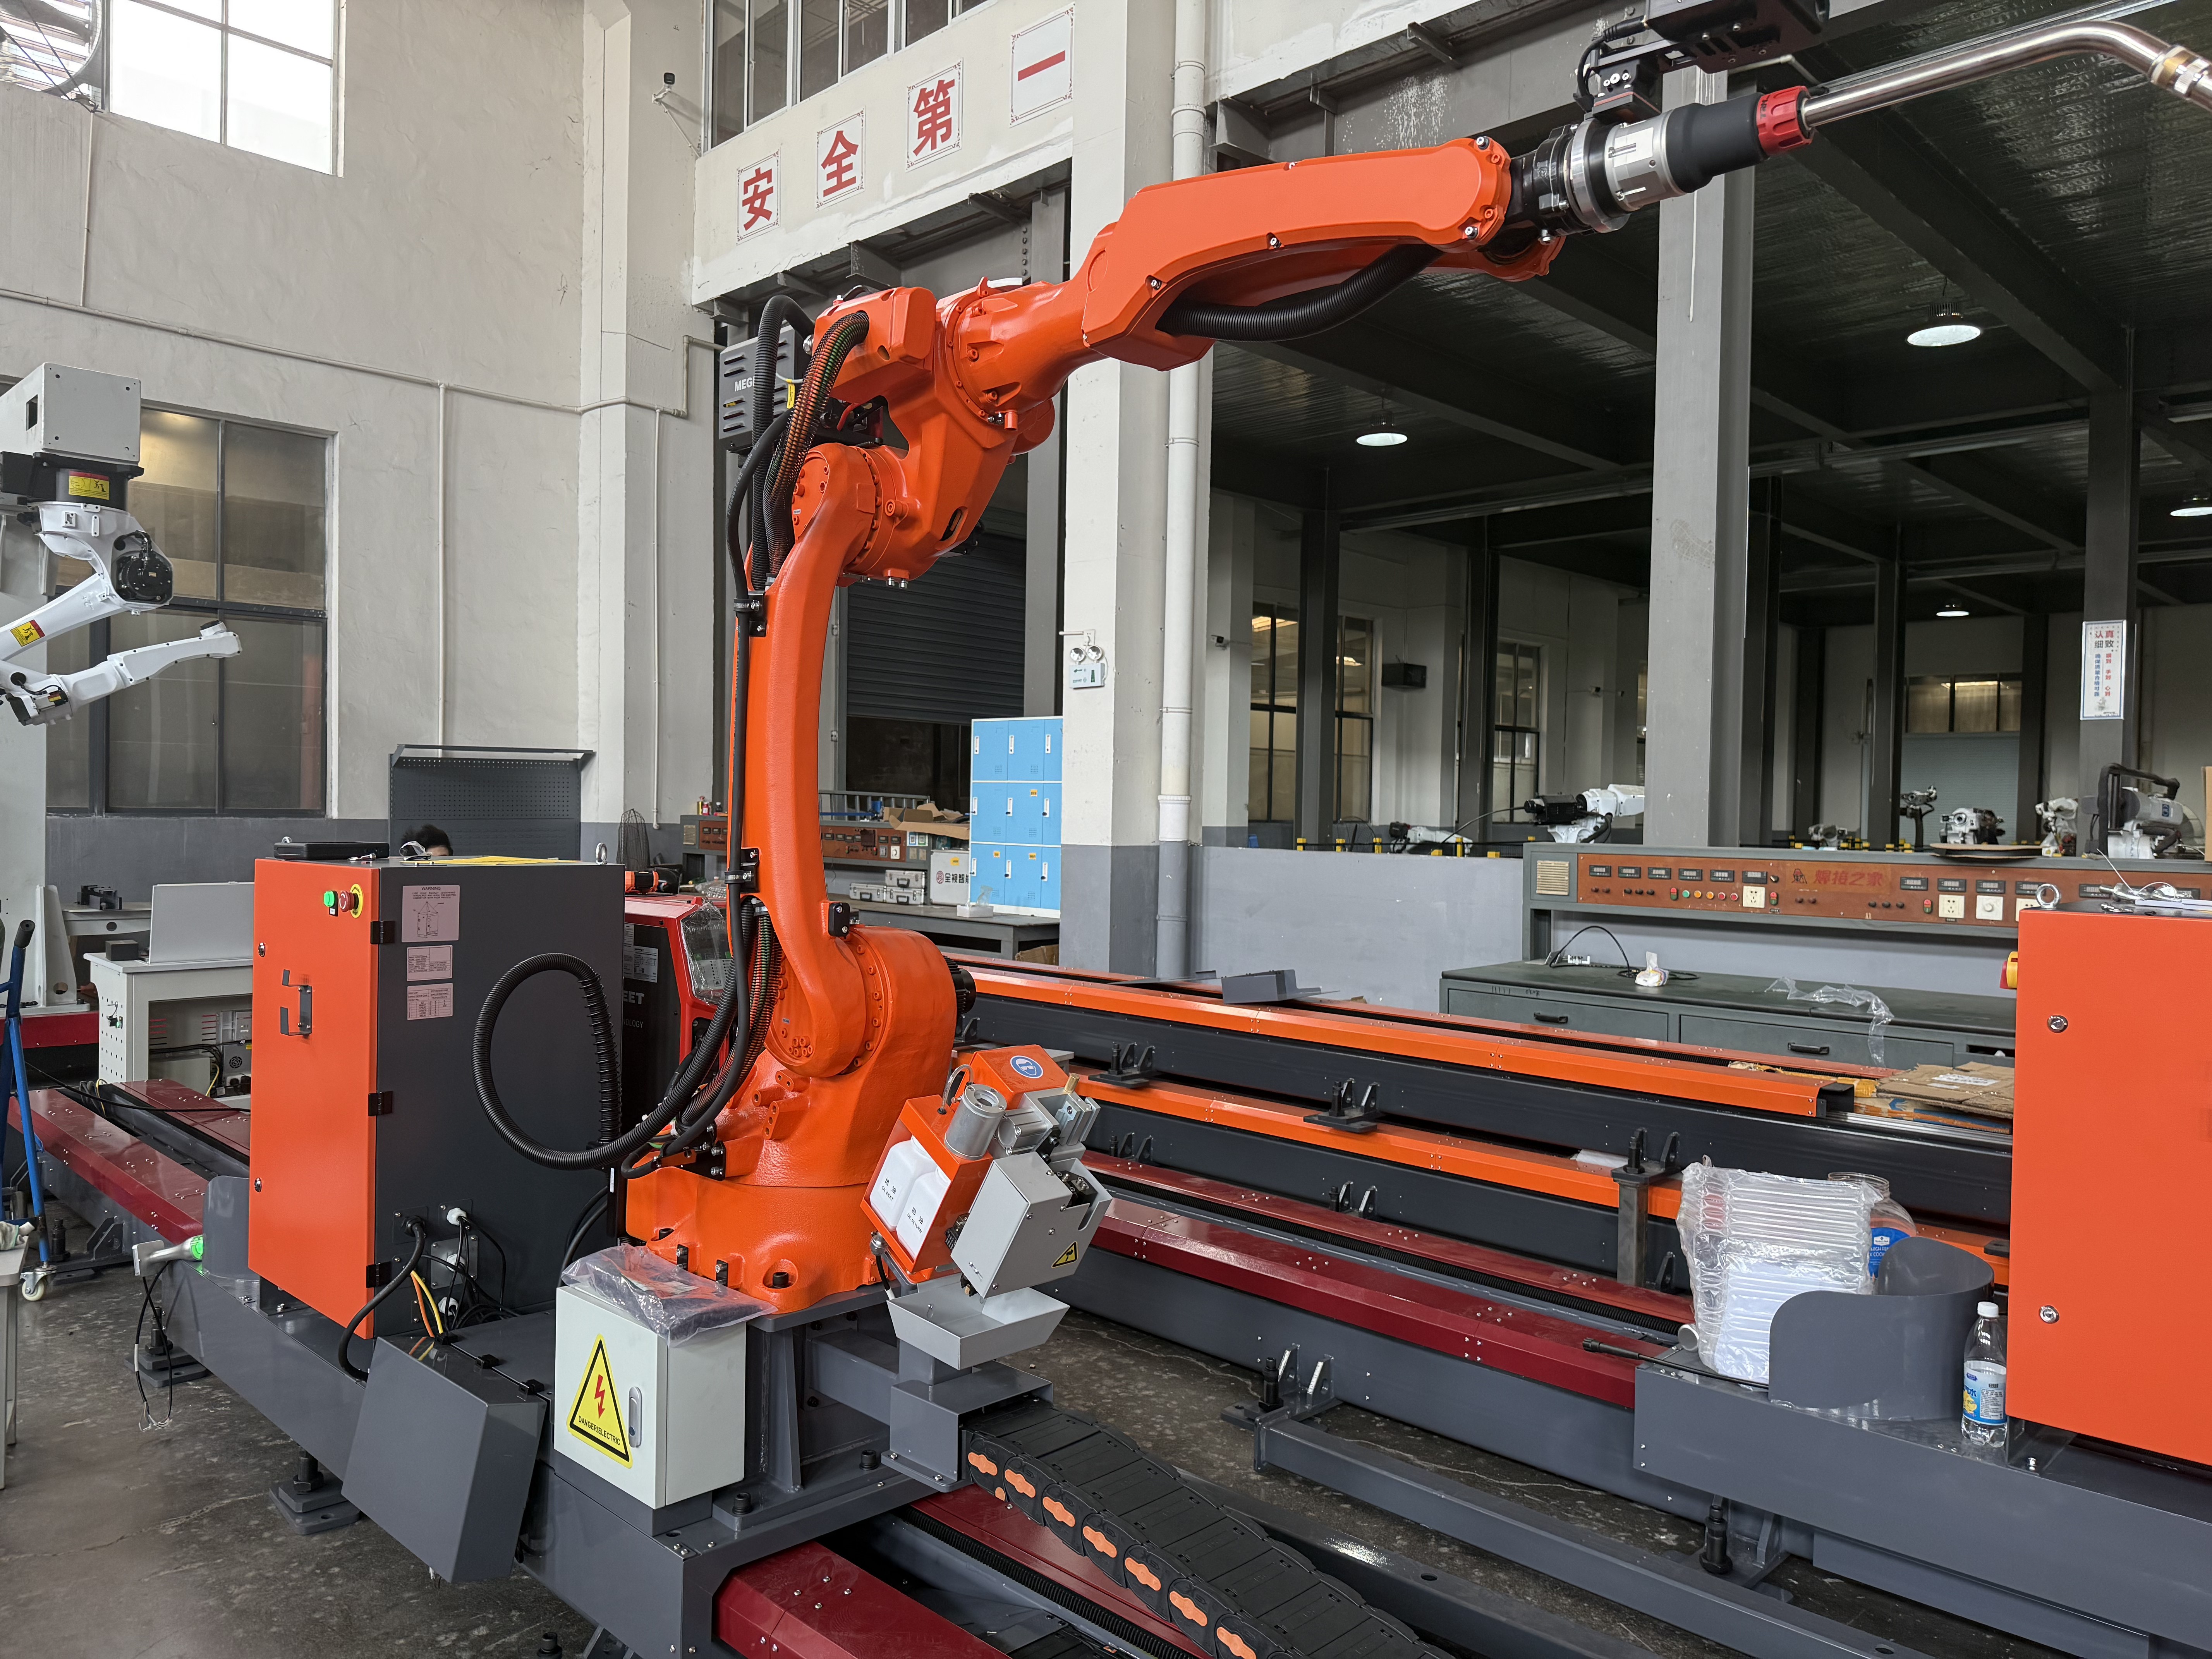
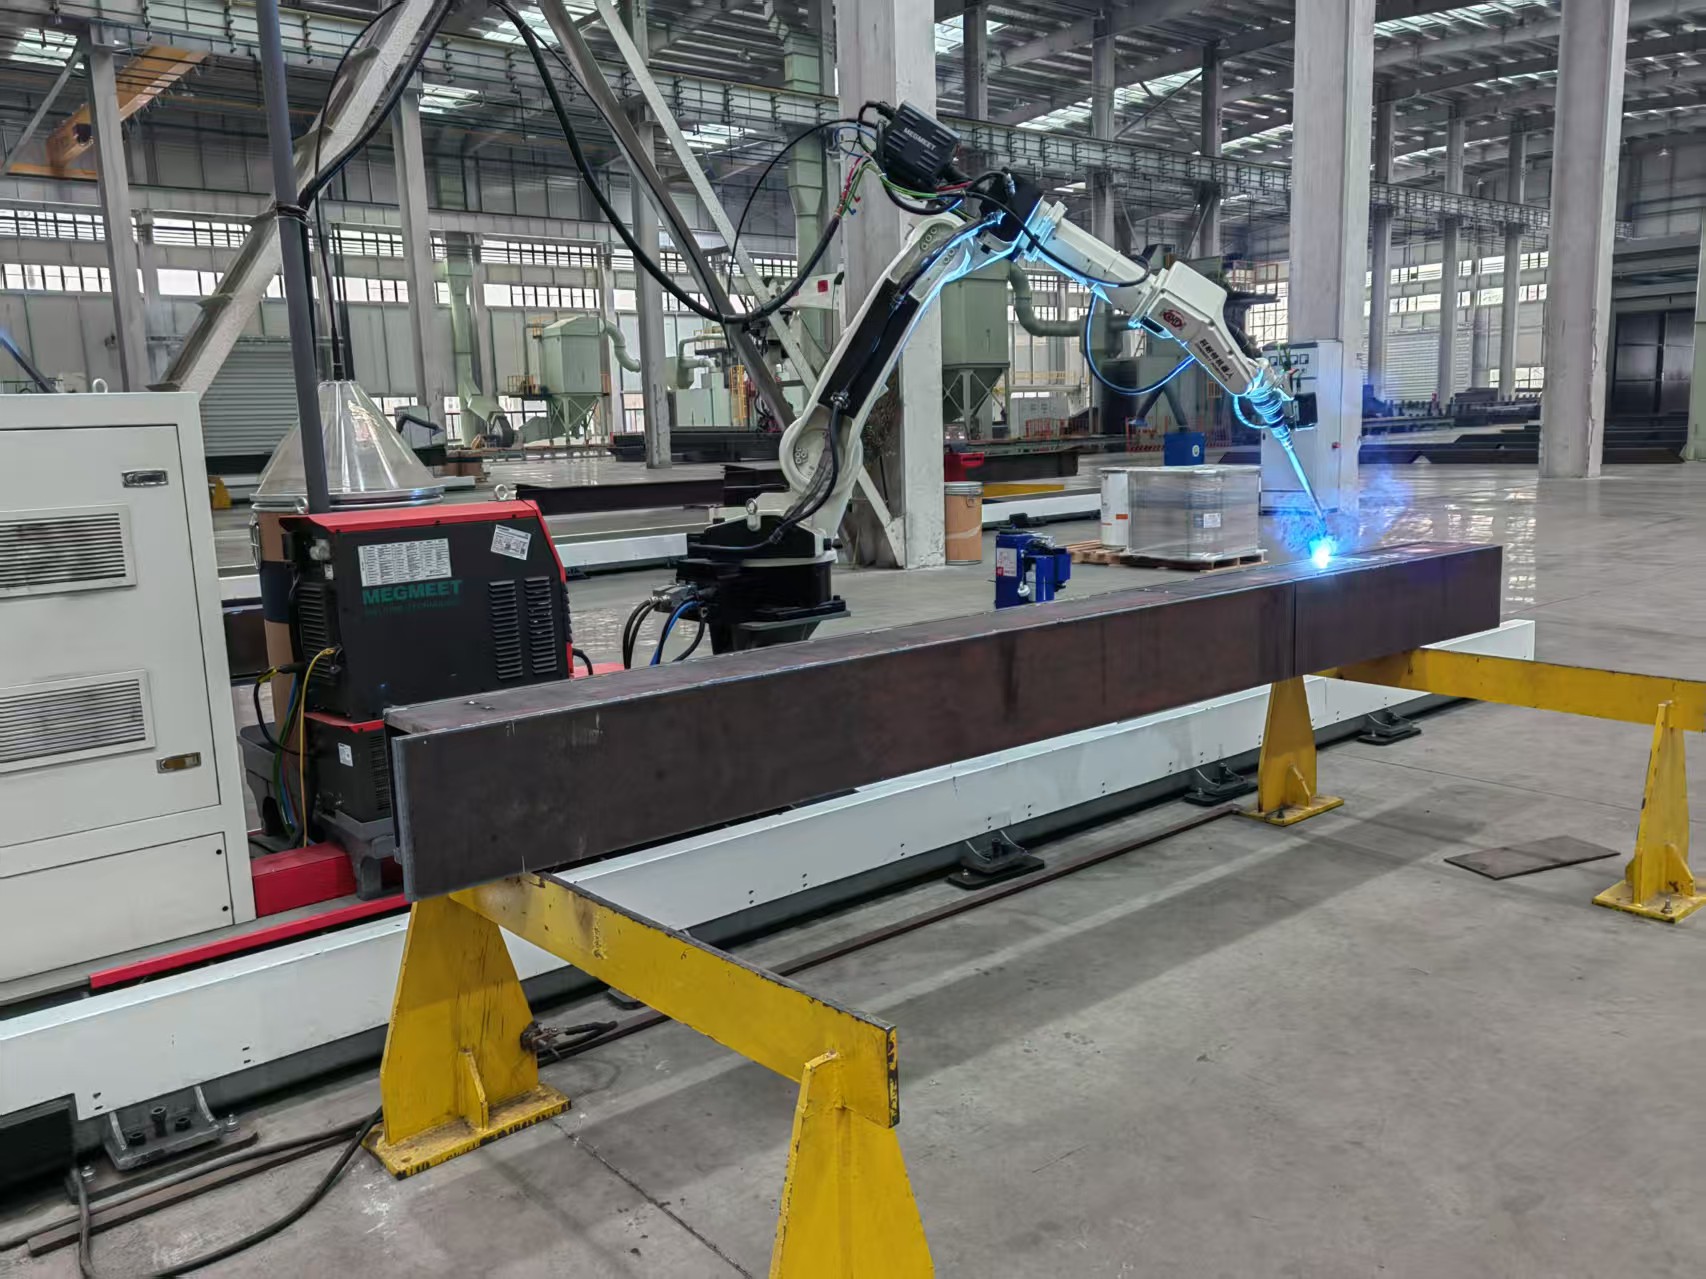
روبوت اللحام هو نظام روبوتي صناعي مصمم خصيصًا لتنفيذ عمليات اللحام بالقوس الكهربائي، بما في ذلك لحام MIG وTIG واللحام بالقوس المغمور واللحام بسلك ذي قلب صهور، بدقة عالية في تحديد الموضع، وإدخال حراري ثابت، وتحكم قابل للبرمجة في المسار. وعلى خلاف الروبوتات متعددة الأغراض، تجمع روبوتات اللحام بين توجيه شعلة اللحام، ومستشعرات تتبع خط اللحام، ومزامنة مصدر الطاقة، وحلقات تغذية راجعة تكيفية آنية للحفاظ على جودة اللحام عند اختلاف هندسة الوصلات وحدوث التشوه الحراري.
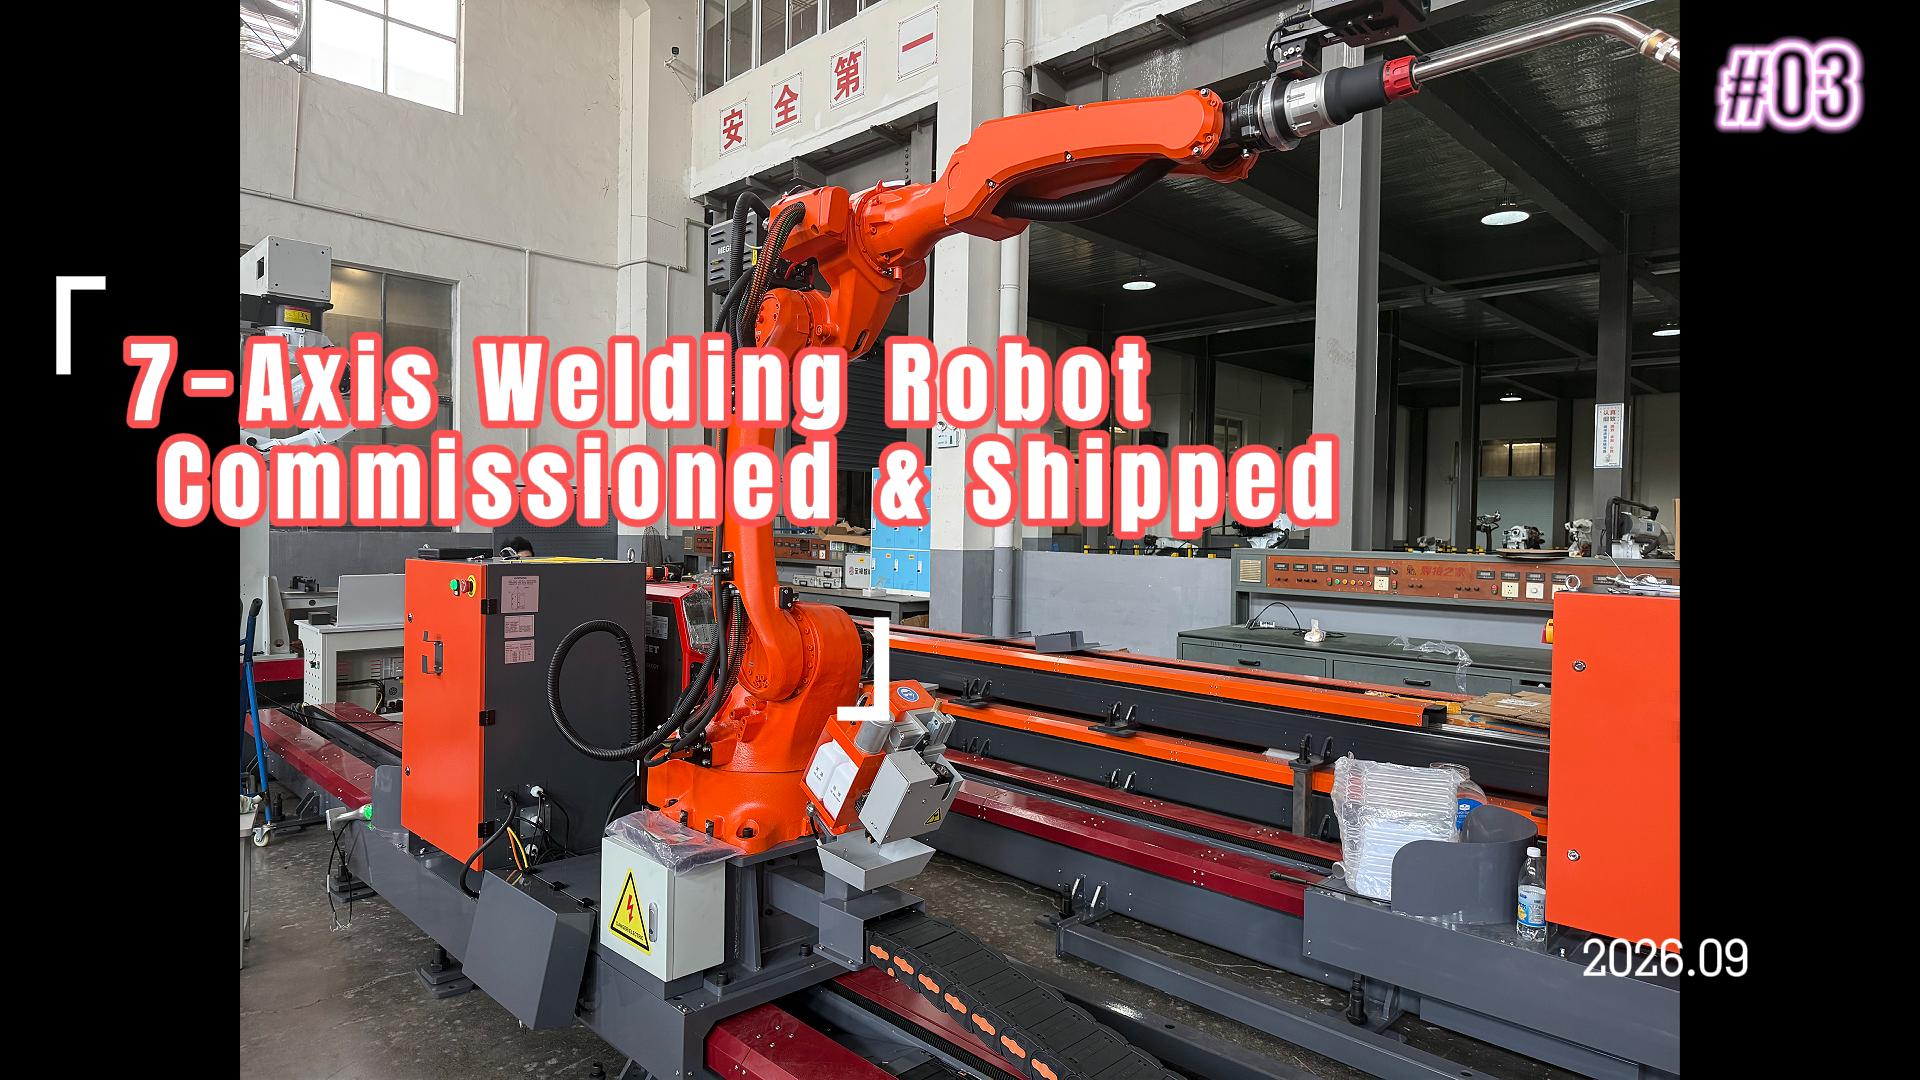
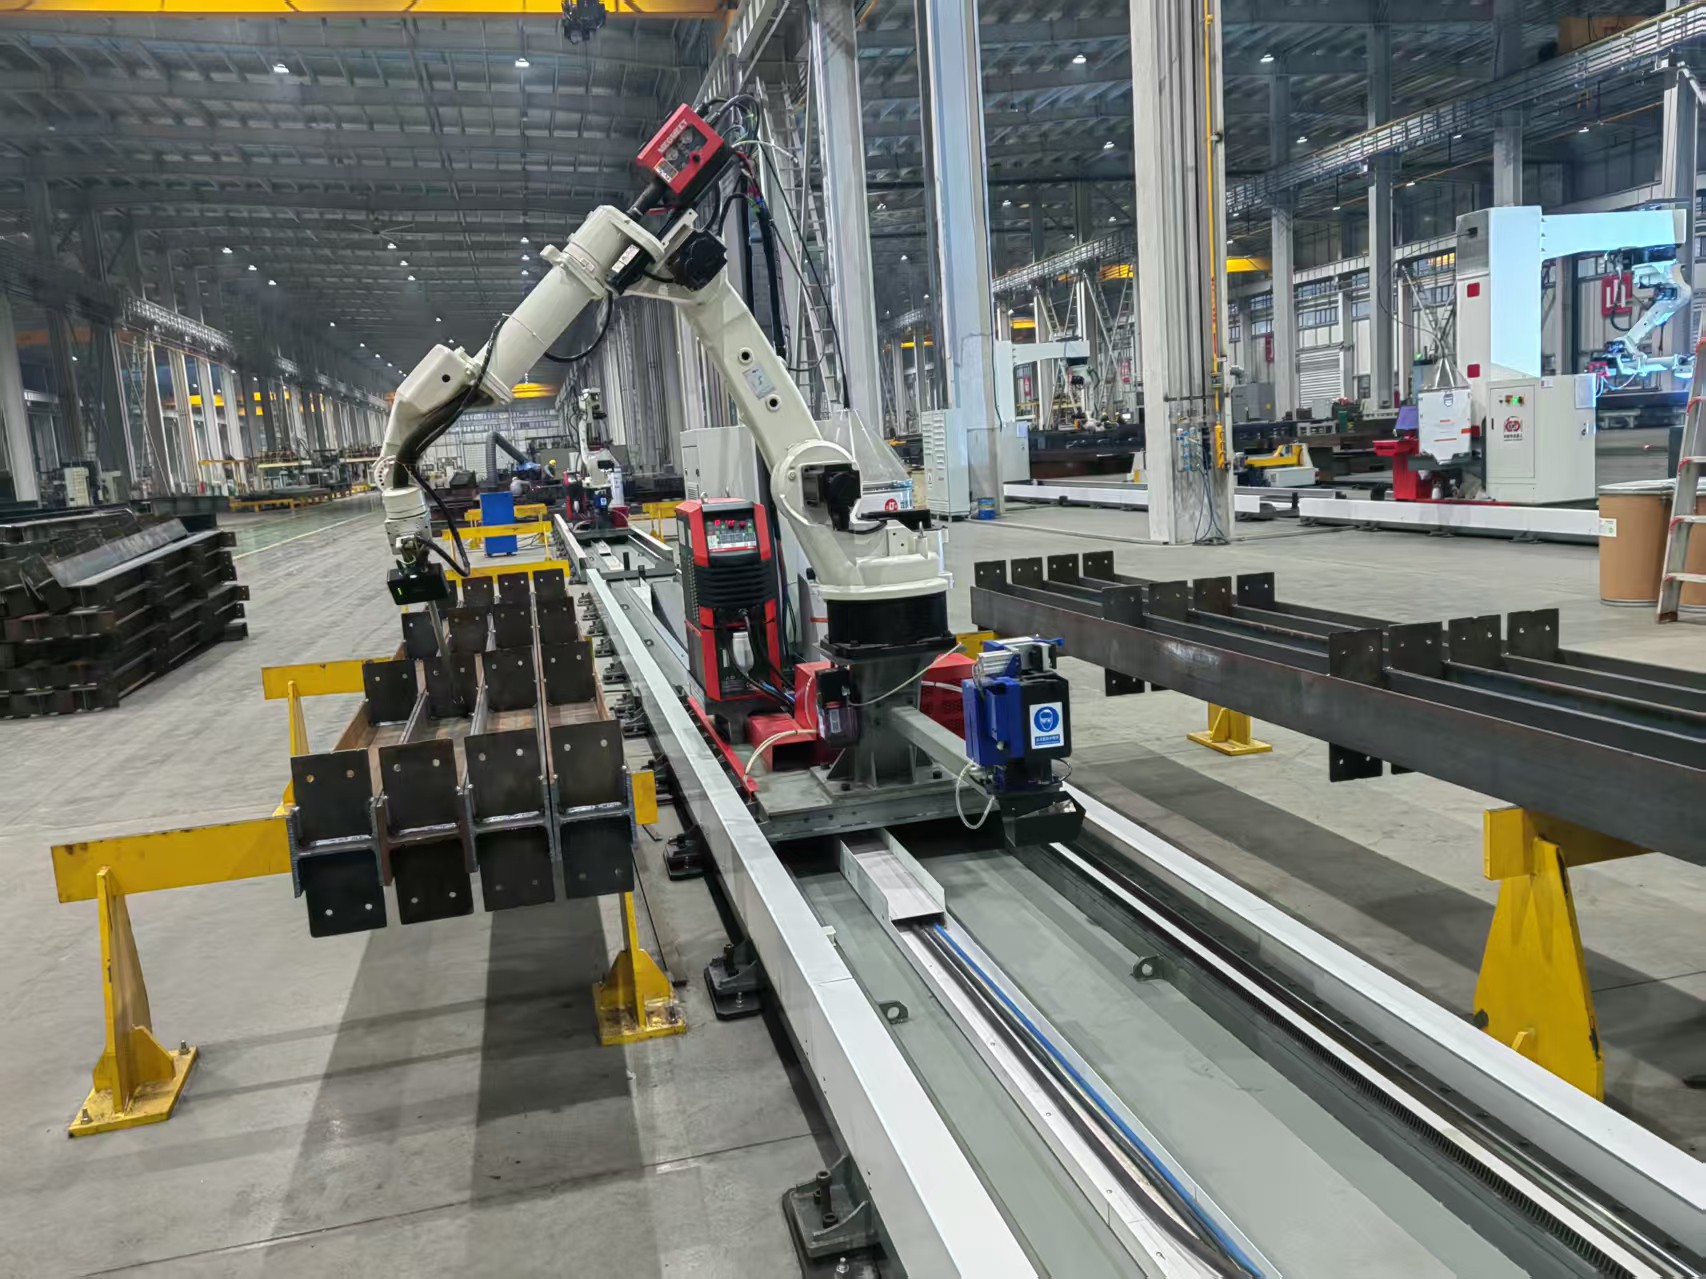
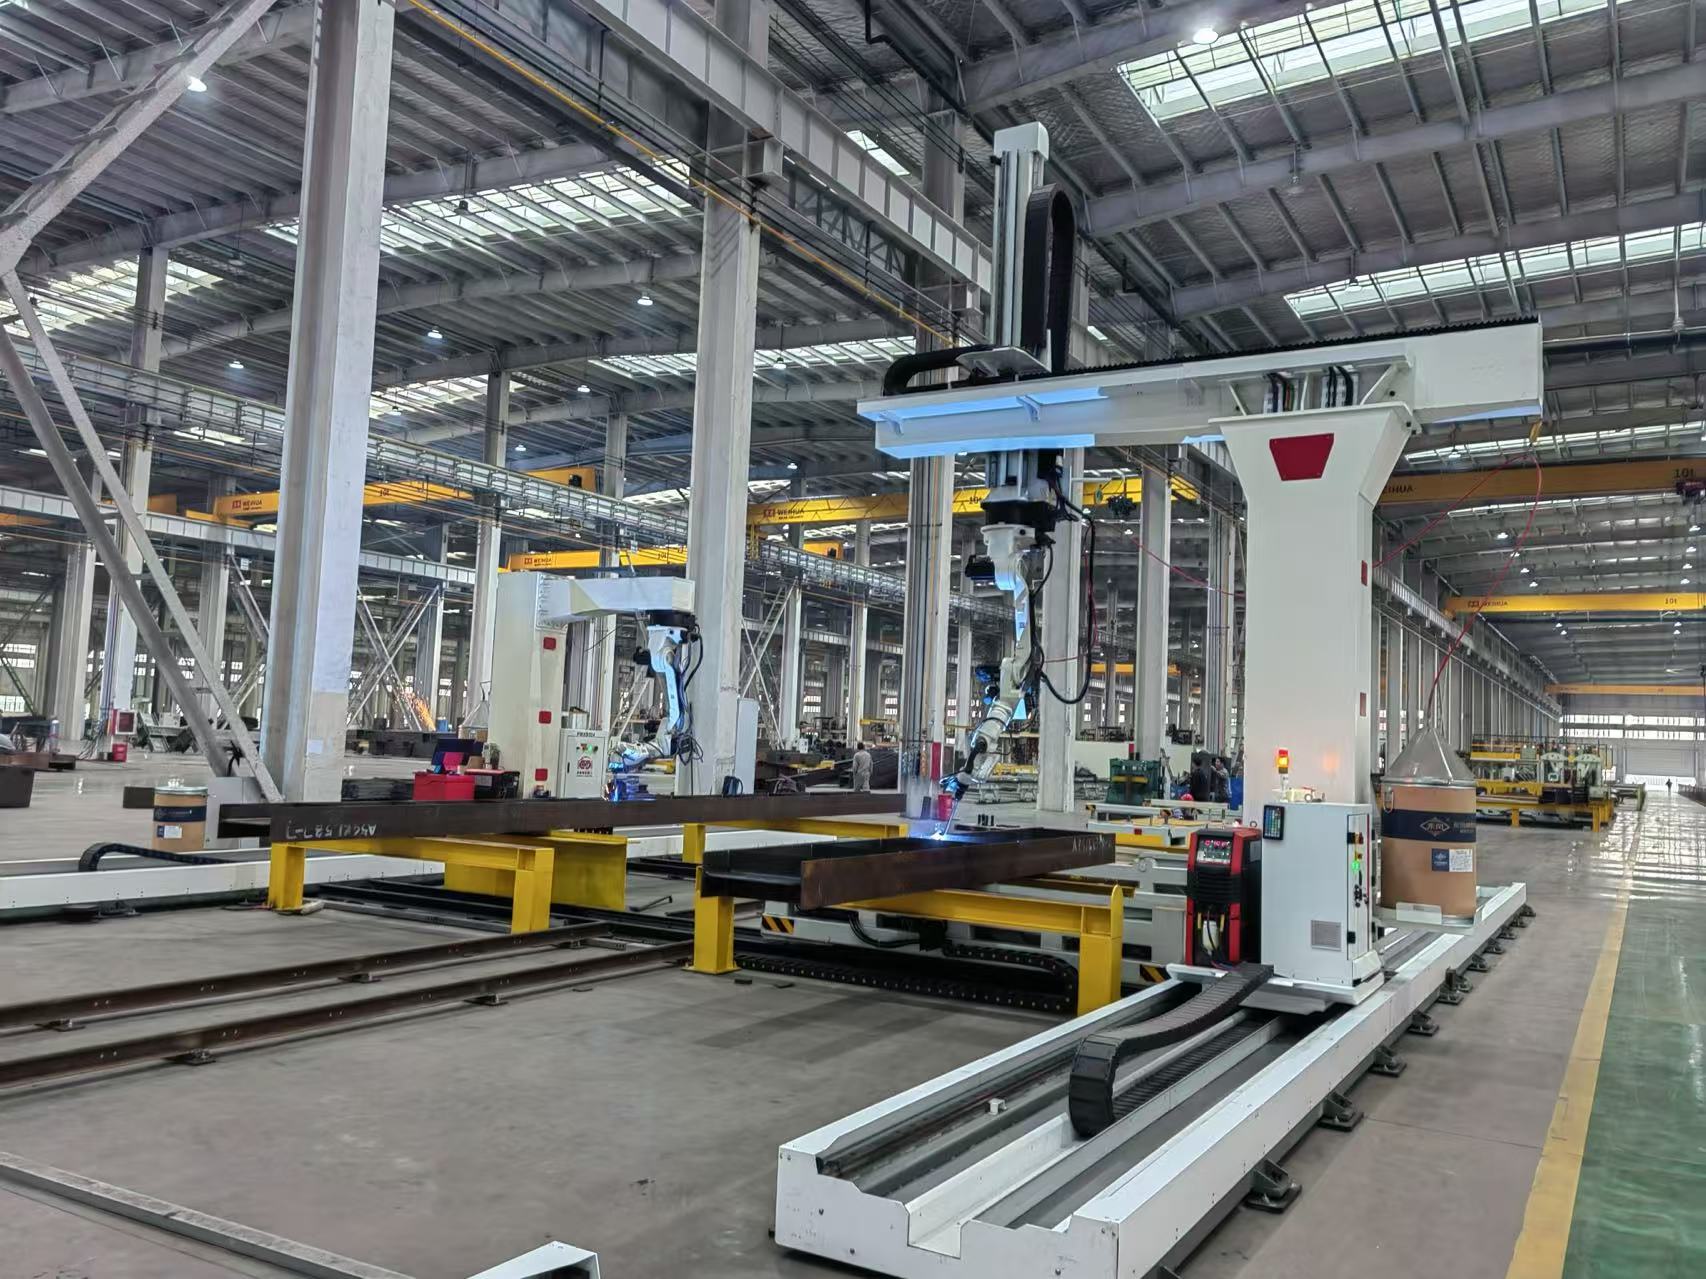
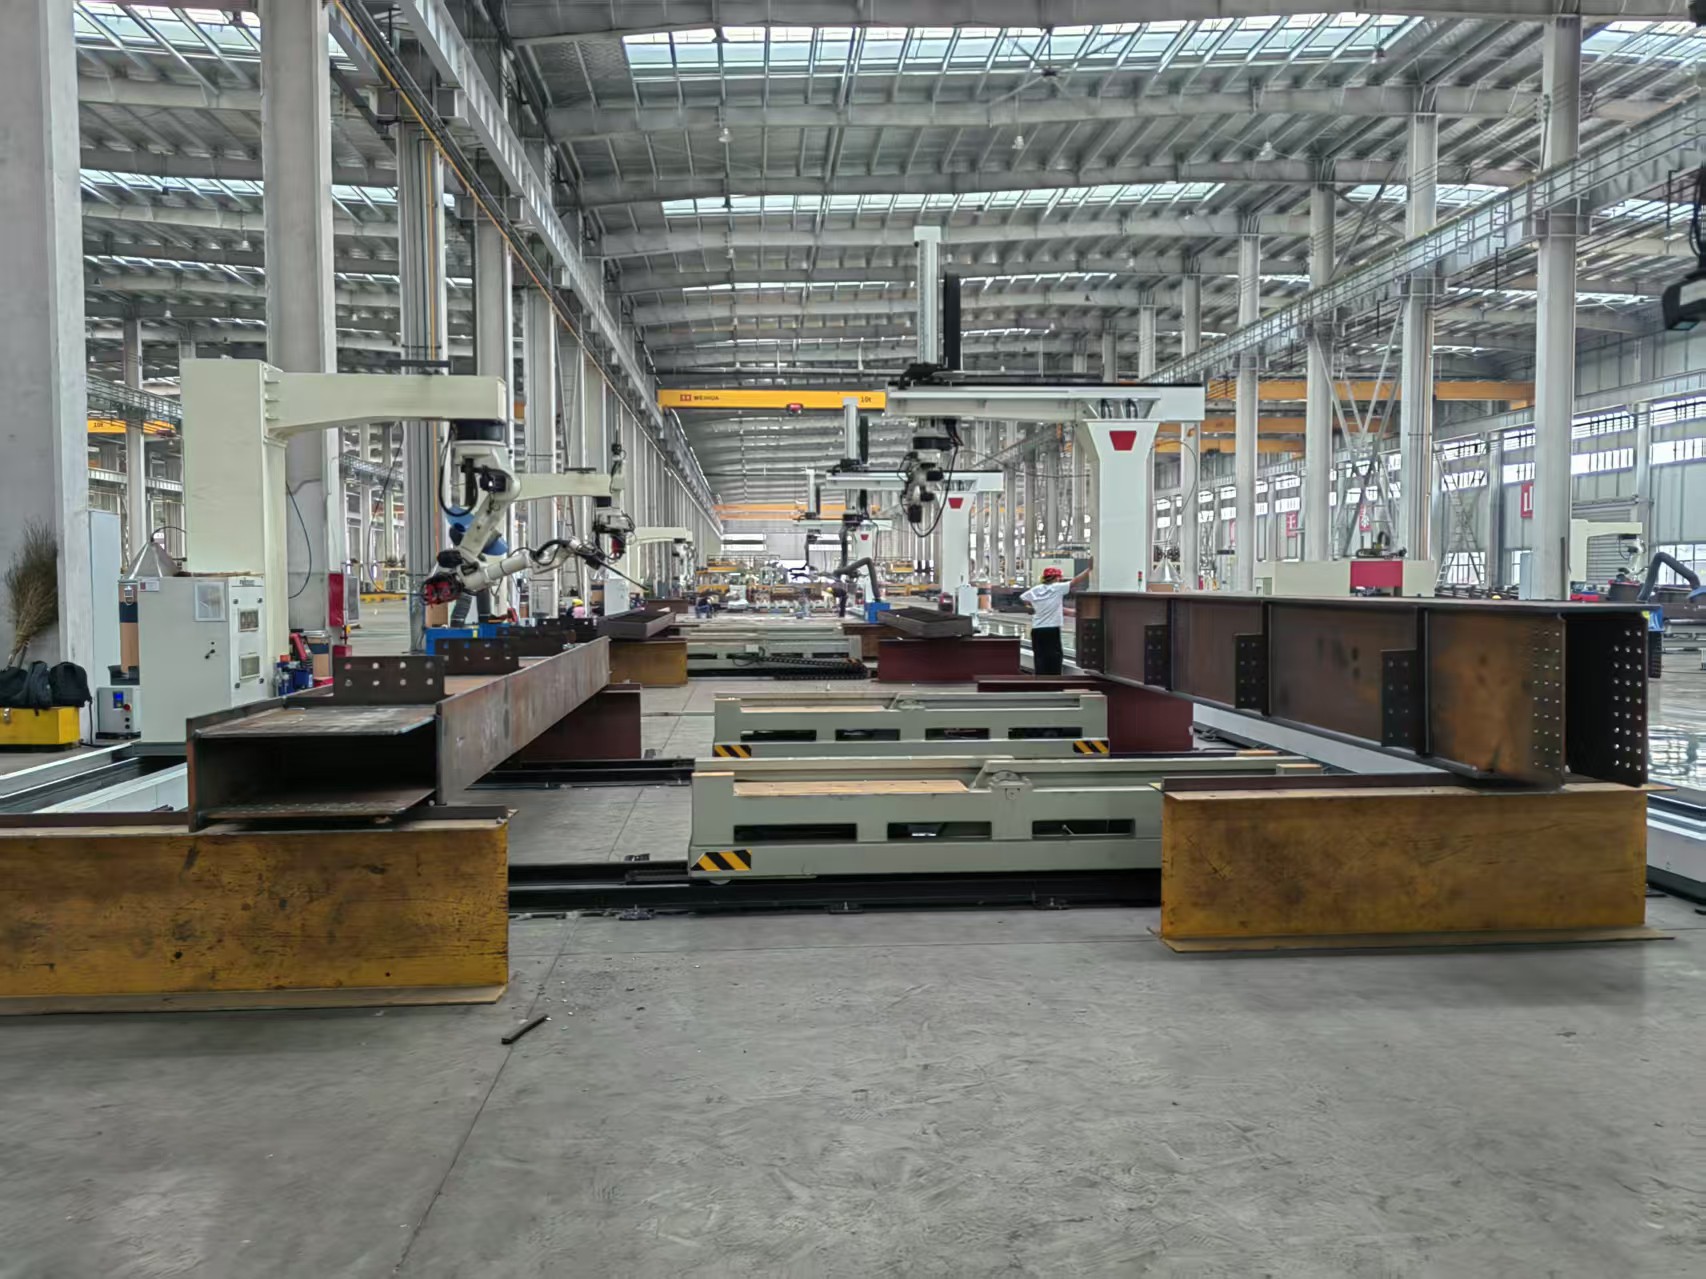
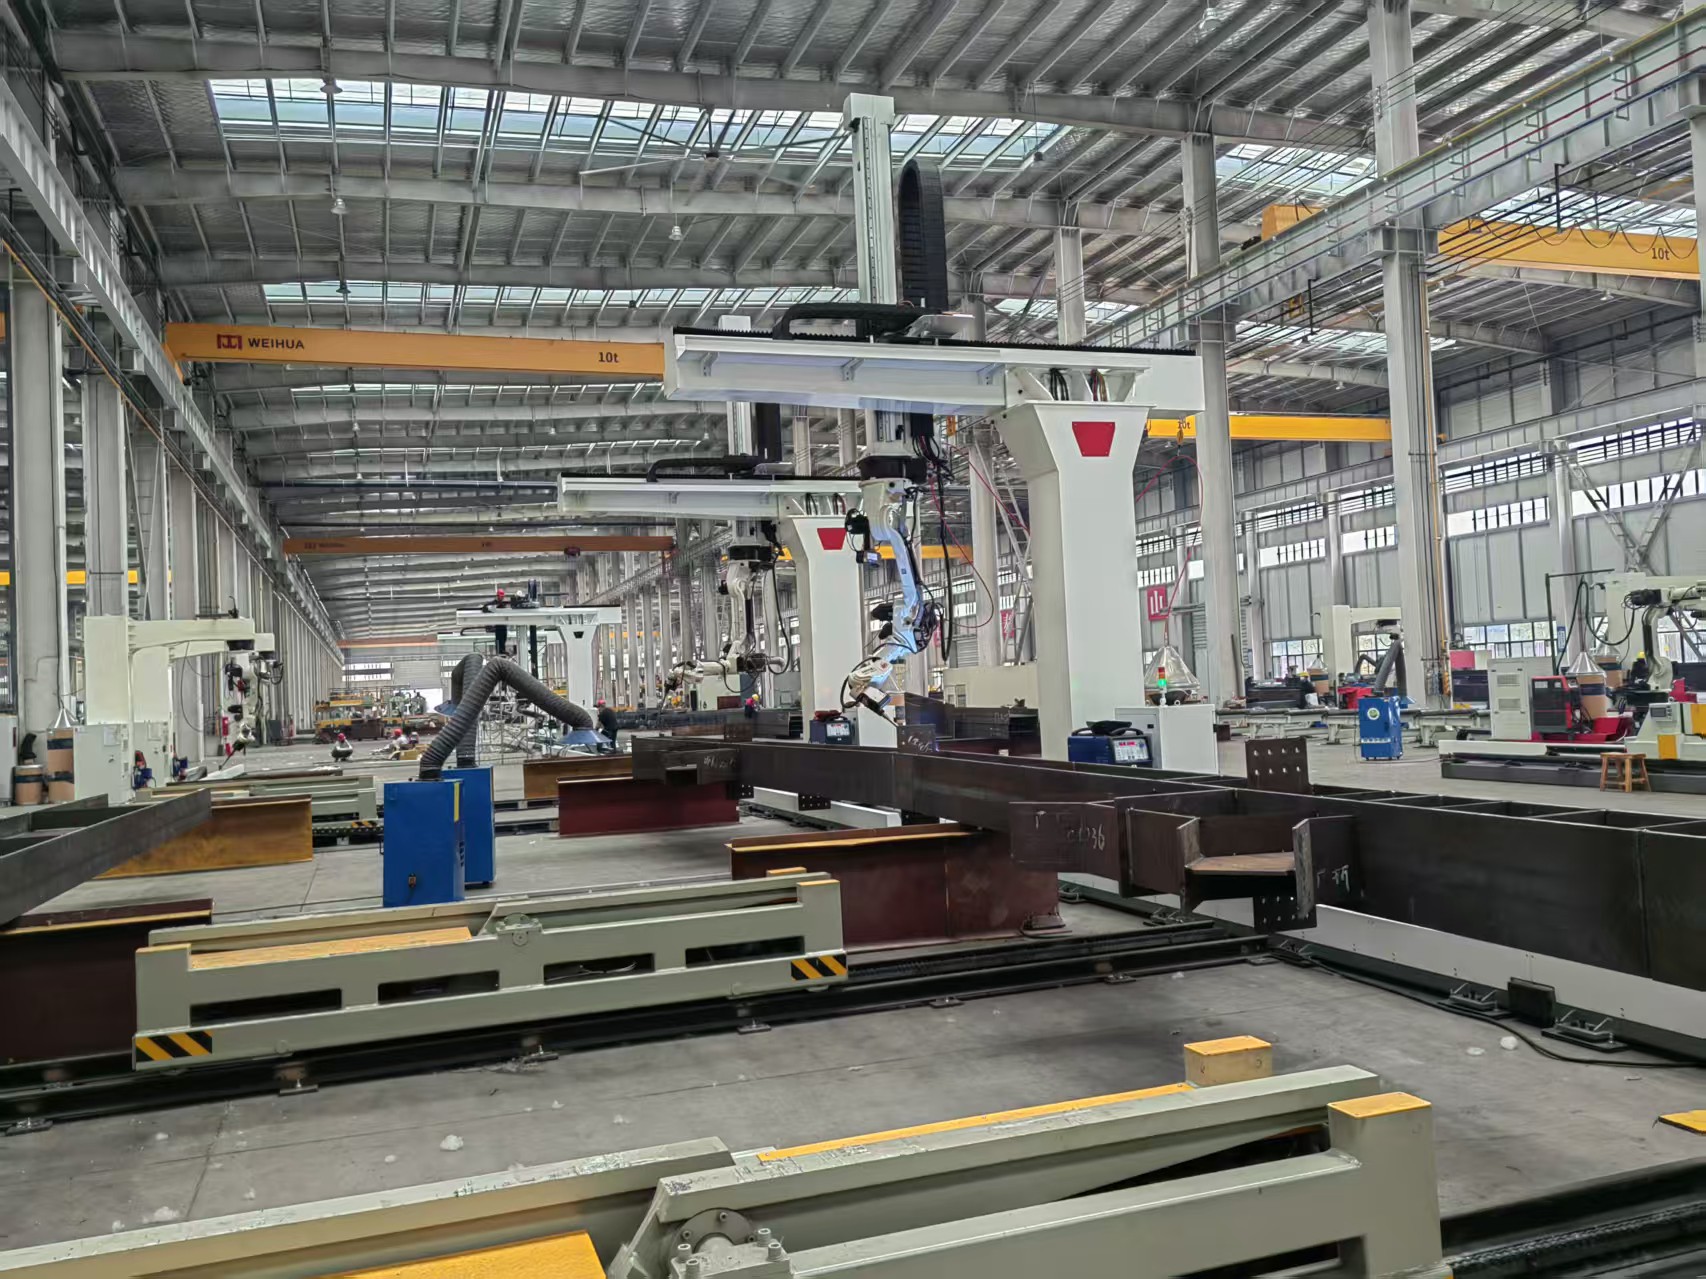
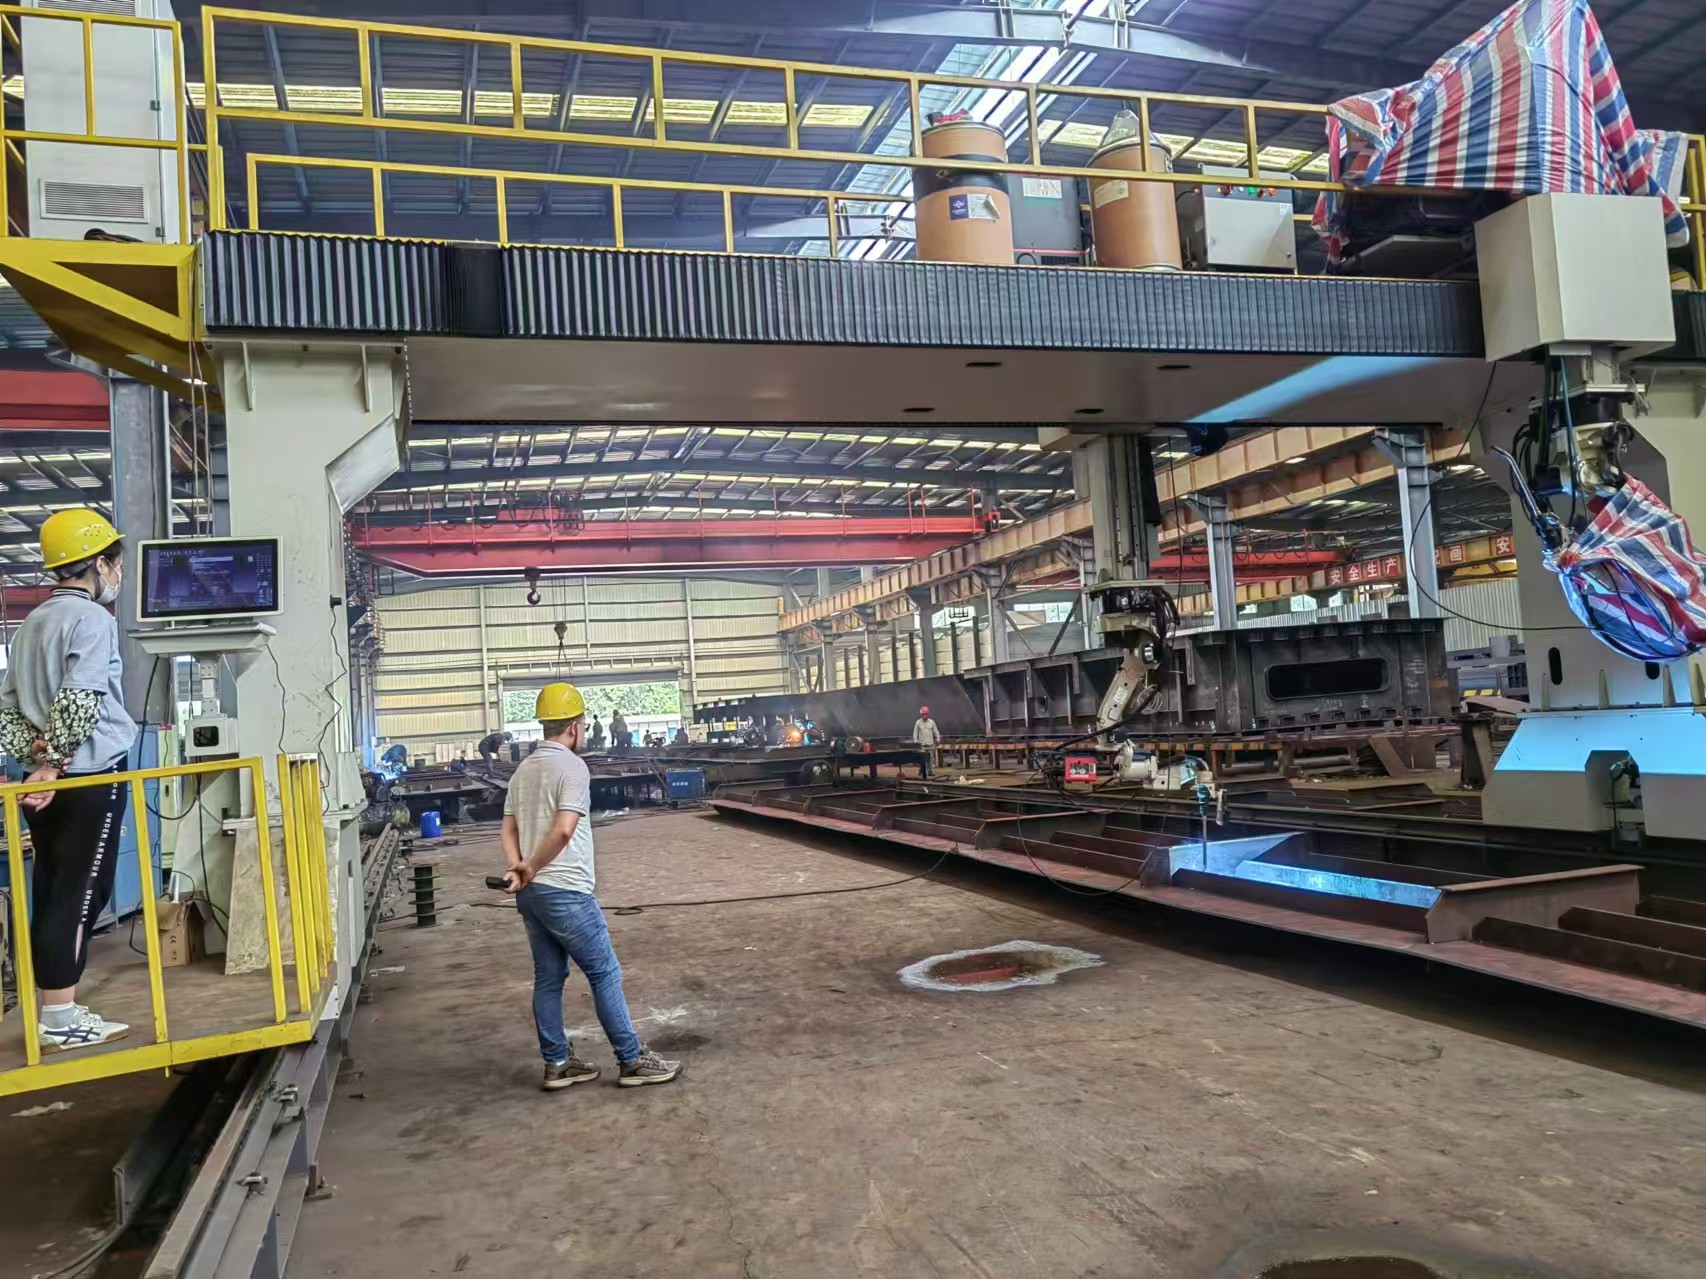
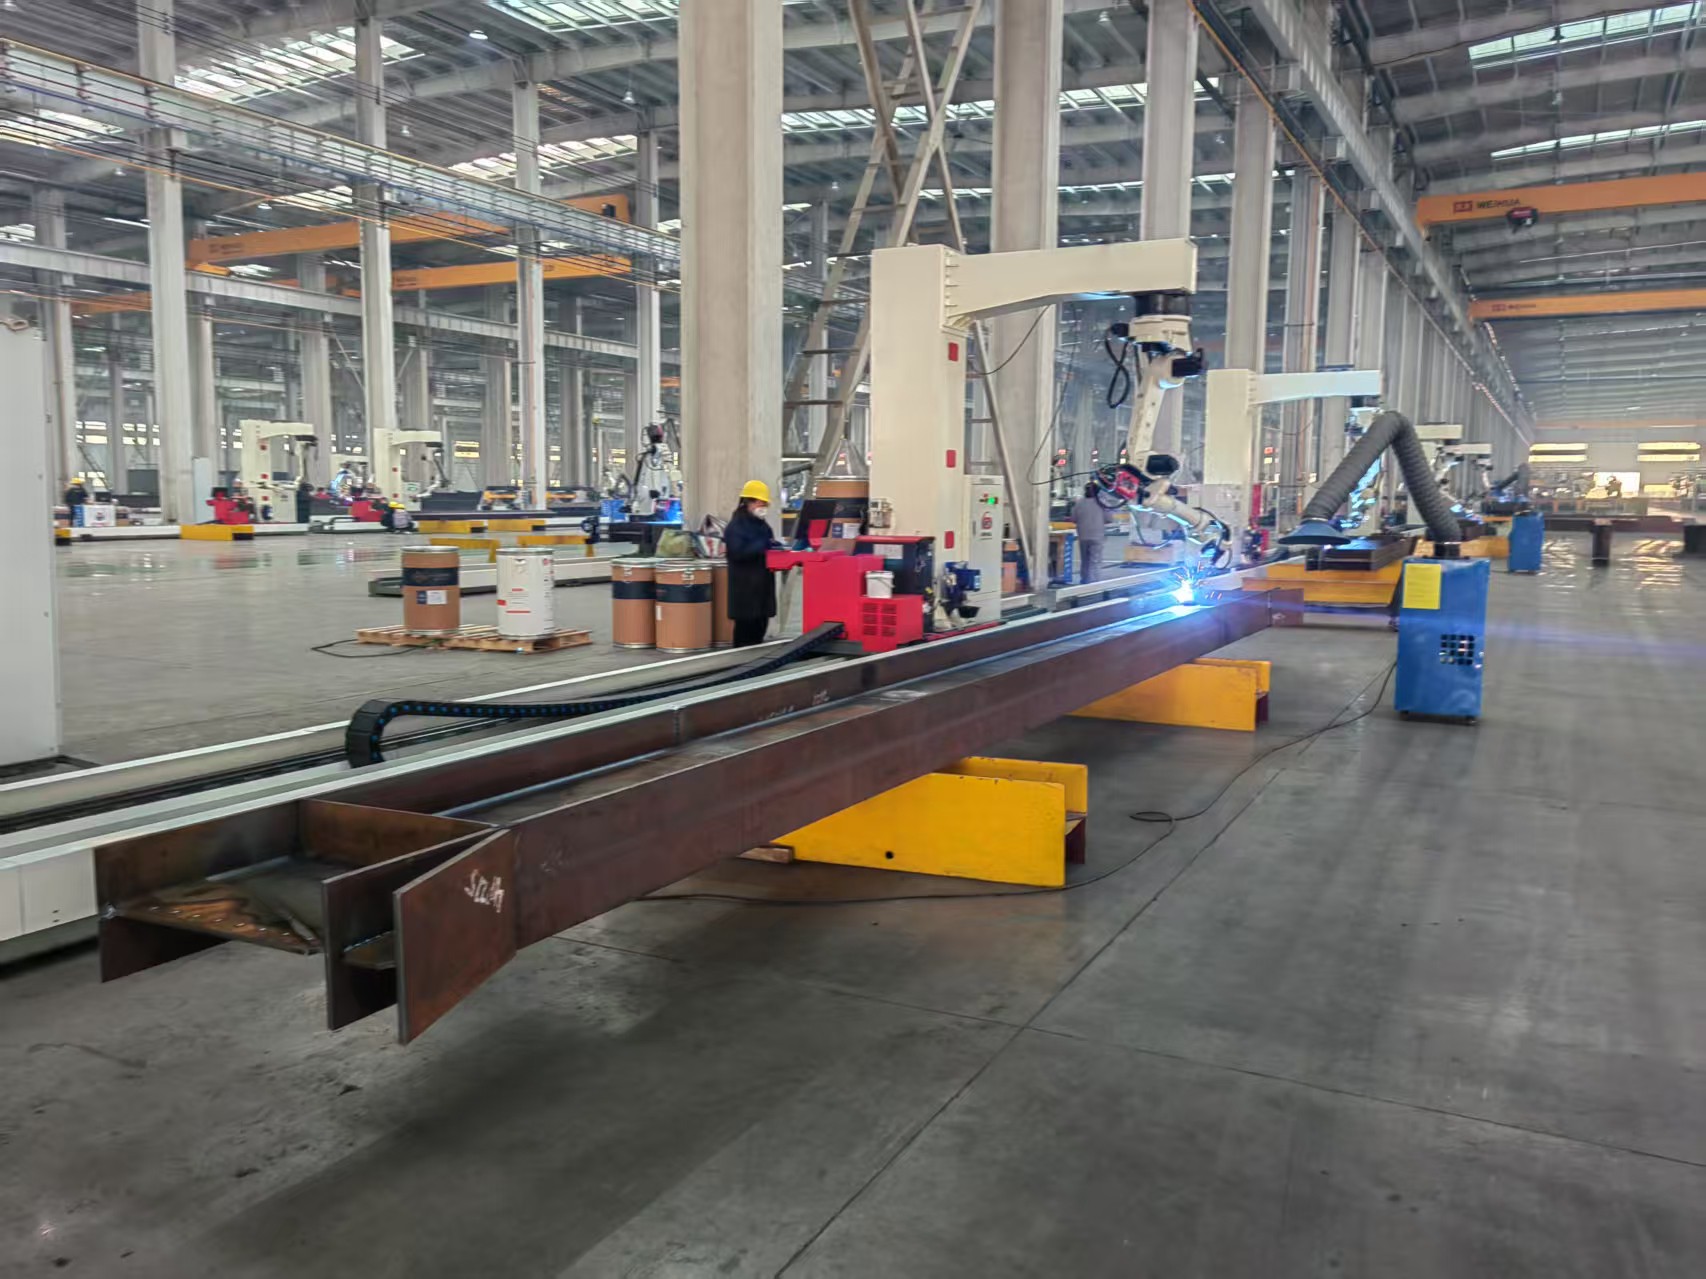
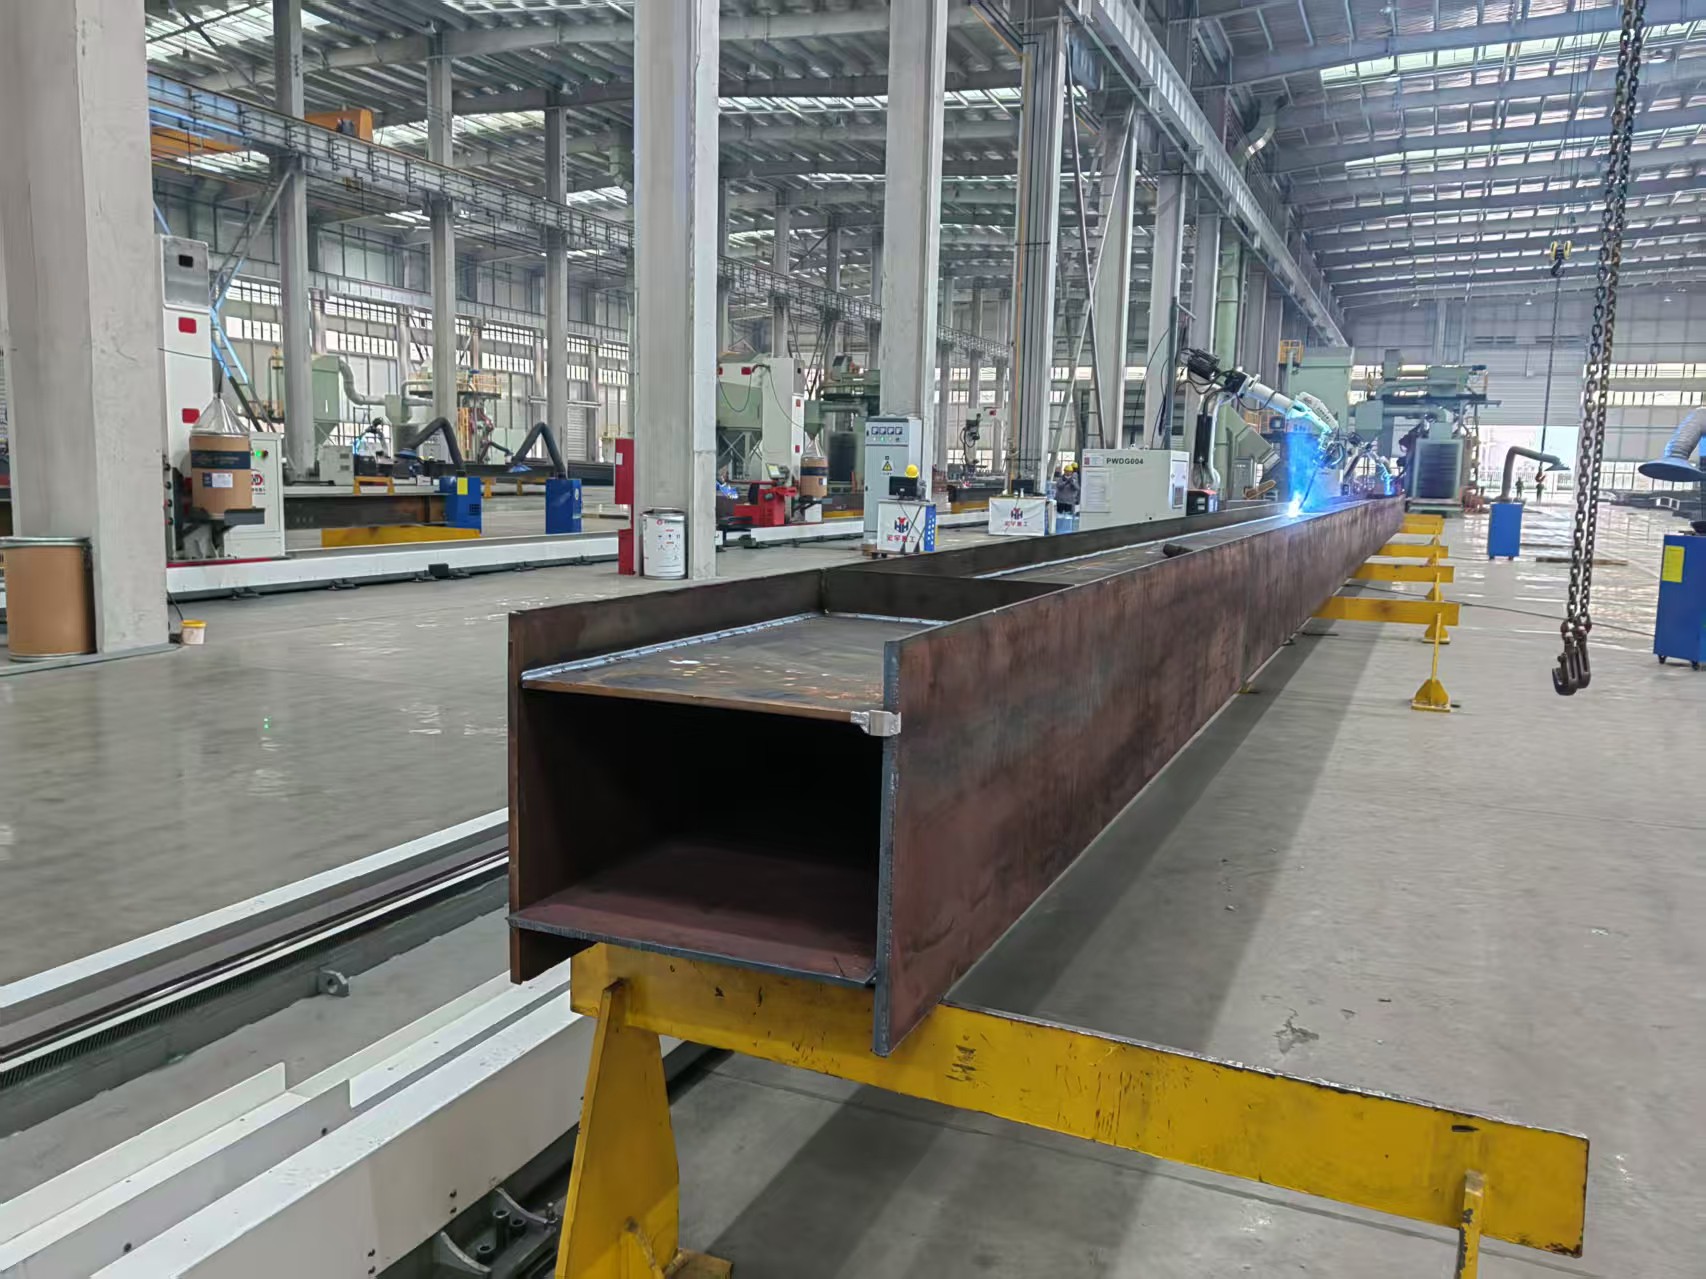
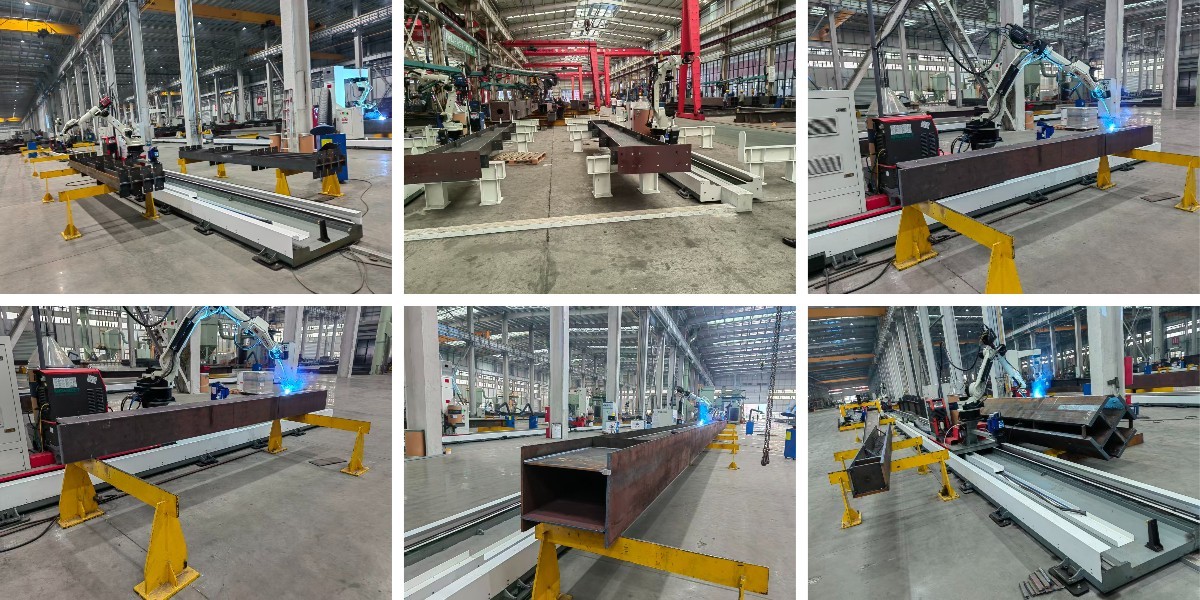
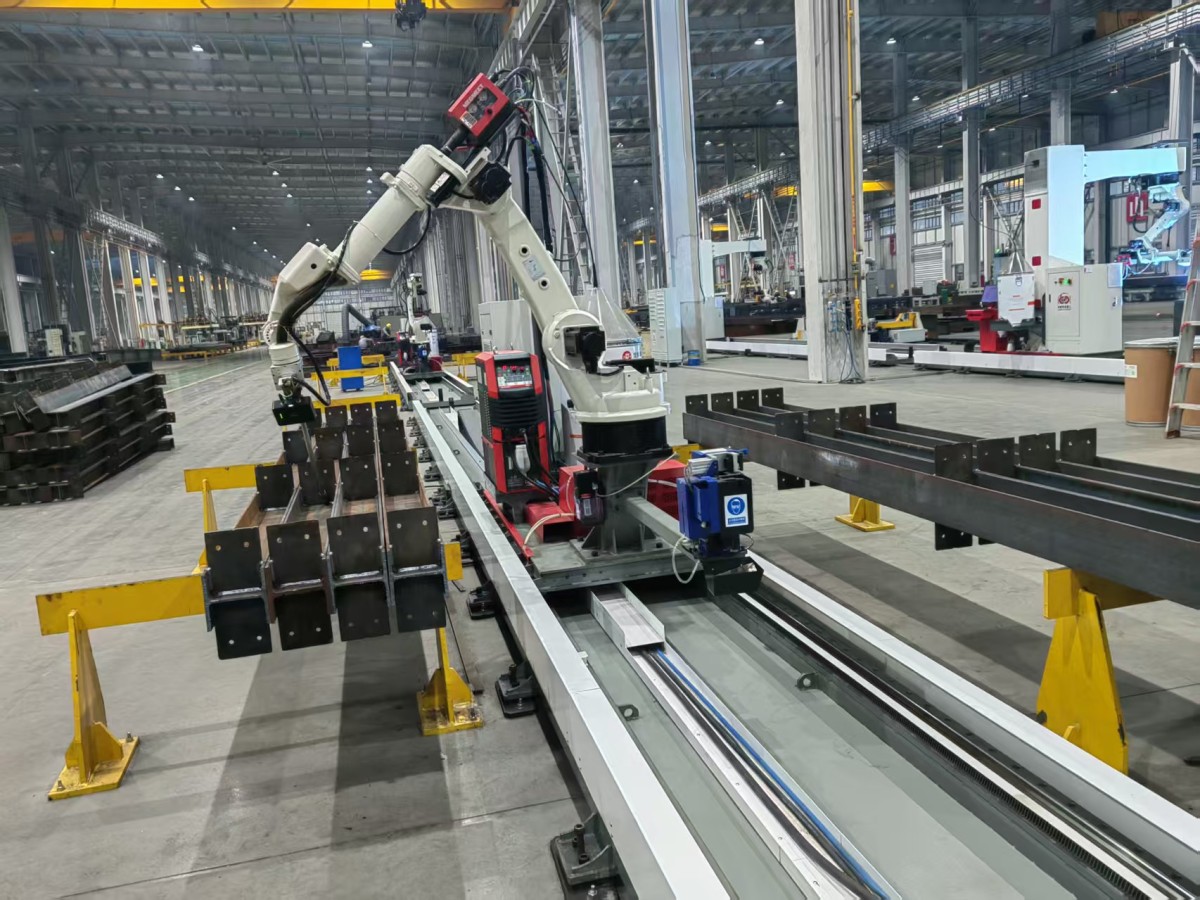
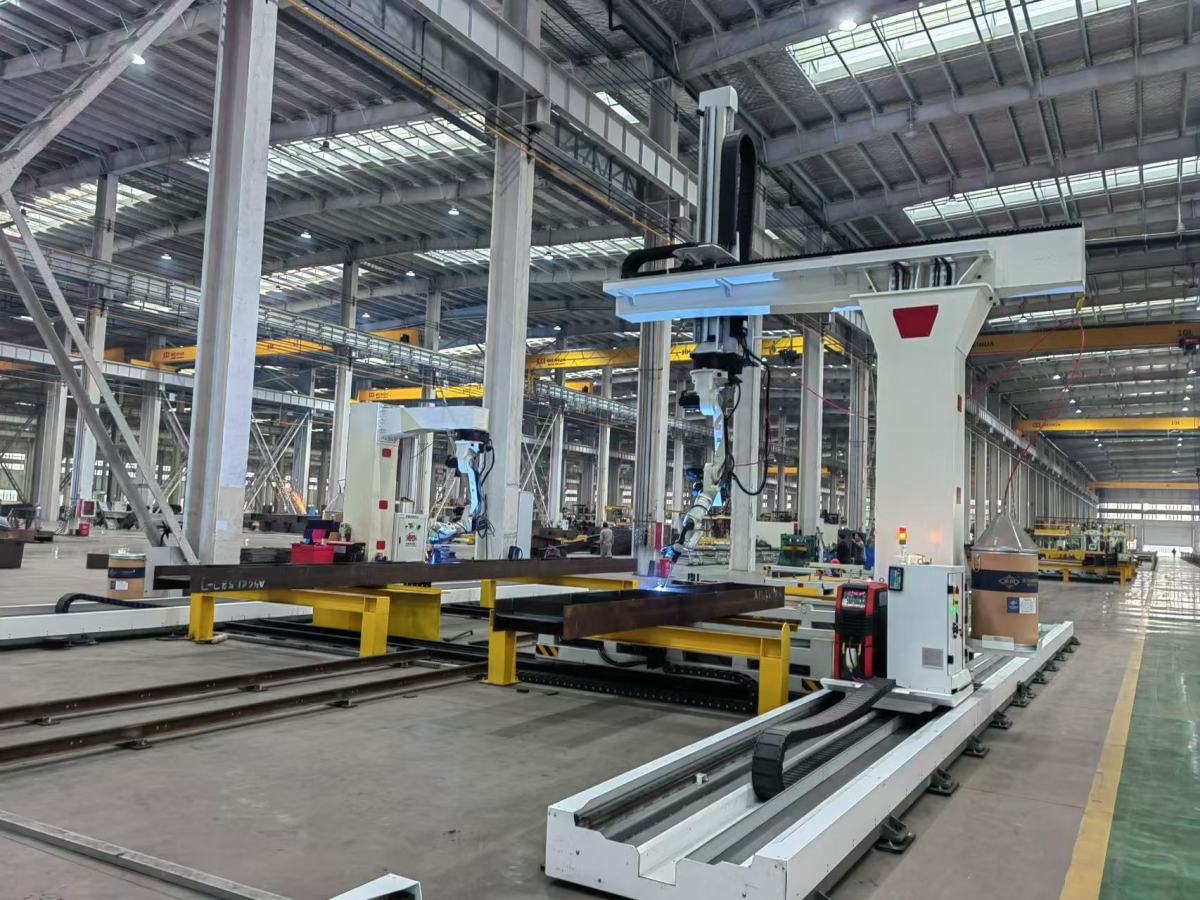
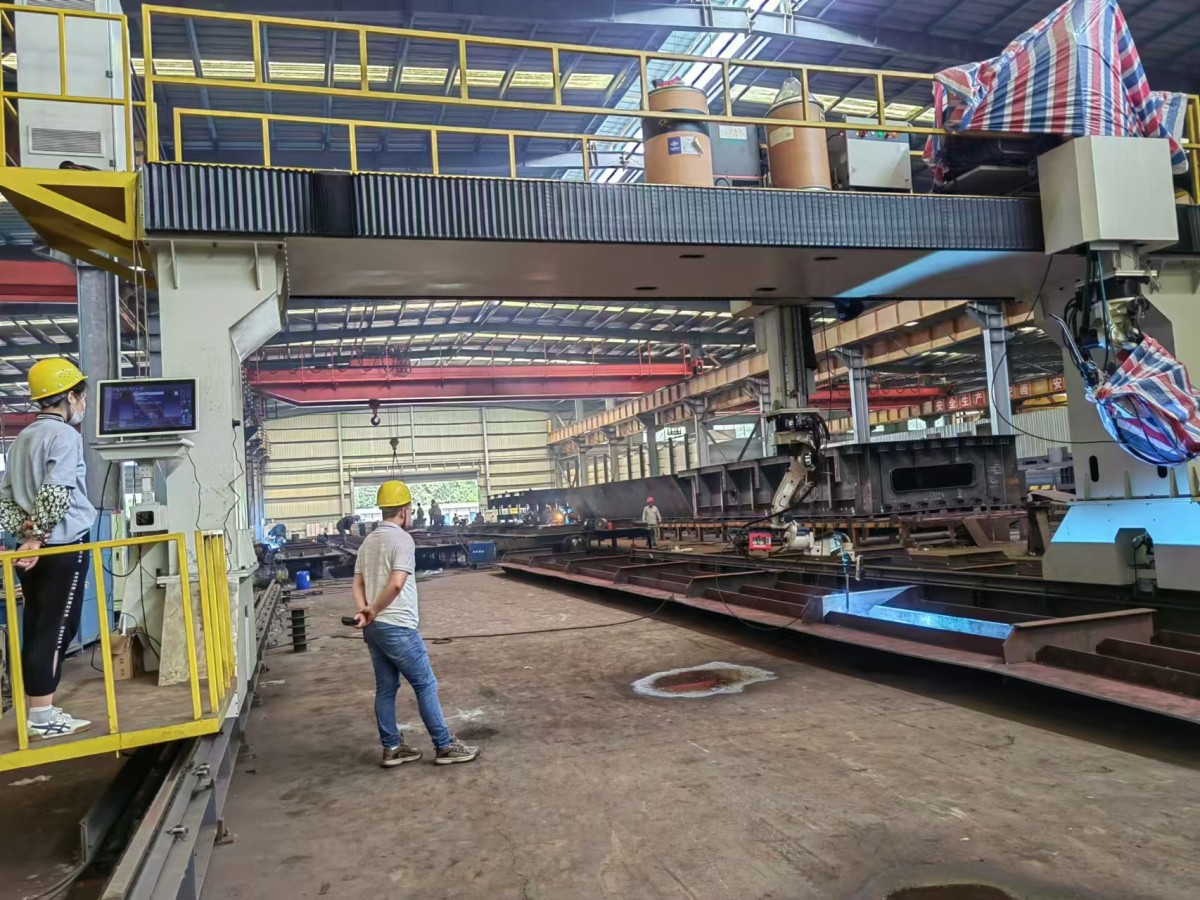
تشمل التكوينات الأساسية روبوتات لحام جسرية ذات 9 محاور لتجميع الهياكل الكبيرة، وأنظمة كابولية ذات 9 محاور ملائمة لإنتاج العوارض H والهياكل الفراغية، وإصدارات كابولية ذات 7 محاور محسّنة للعمل في المساحات المحدودة والوصول من زوايا متعددة. ويوازن كل تكوين بين مدى الوصول، وسعة الحمولة (عادةً 6–20 kg)، وقابلية التكرار (±0.08 mm)، والاستجابة الديناميكية، وهي مقاييس أساسية تحددها المعياران ISO 9283 وIEC 61000-6-4.
توفر Wuxi Armada روبوتات لحام معتمدة ومتكاملة بالكامل مع محددات المواضع والمدورات والمناولات المتوافقة، ما يتيح إنشاء خلايا لحام آلية متكاملة من البداية إلى النهاية دون مخاطر عدم التوافق مع منتجات الجهات الخارجية. وتتوافق هذه الأنظمة مع أطر شهادات CE وISO9001 وSGS، بما يضمن مطابقتها لتوجيه الآلات الأوروبي 2006/42/EC ومتطلبات السلامة الوظيفية وفقًا للمعيار EN ISO 13849-1.
لماذا تختار اللحام الآلي بدلًا من اللحام اليدوي أو شبه الآلي؟
ينطوي اللحام اليدوي على تفاوت في النتائج بسبب إرهاق المشغّل، وعدم ثبات سرعة الحركة، والتحكم الذاتي في طول القوس، ما يؤدي إلى المسامية وعدم الانصهار وإعادة العمل المكلفة. وتحسن العمليات شبه الآلية من اتساق النتائج، لكنها تظل معتمدة على التقدير البشري لتحديد موضع الشعلة وضبط المعلمات. في المقابل، يحقق روبوت اللحام قابلية تكرار تقل عن ملليمتر واحد، وتتبعًا آنيًا لخط اللحام باستخدام الرؤية الليزرية أو استشعار القوس، وحركة متزامنة بين ذراع الروبوت ومعدات تحديد موضع قطعة العمل.
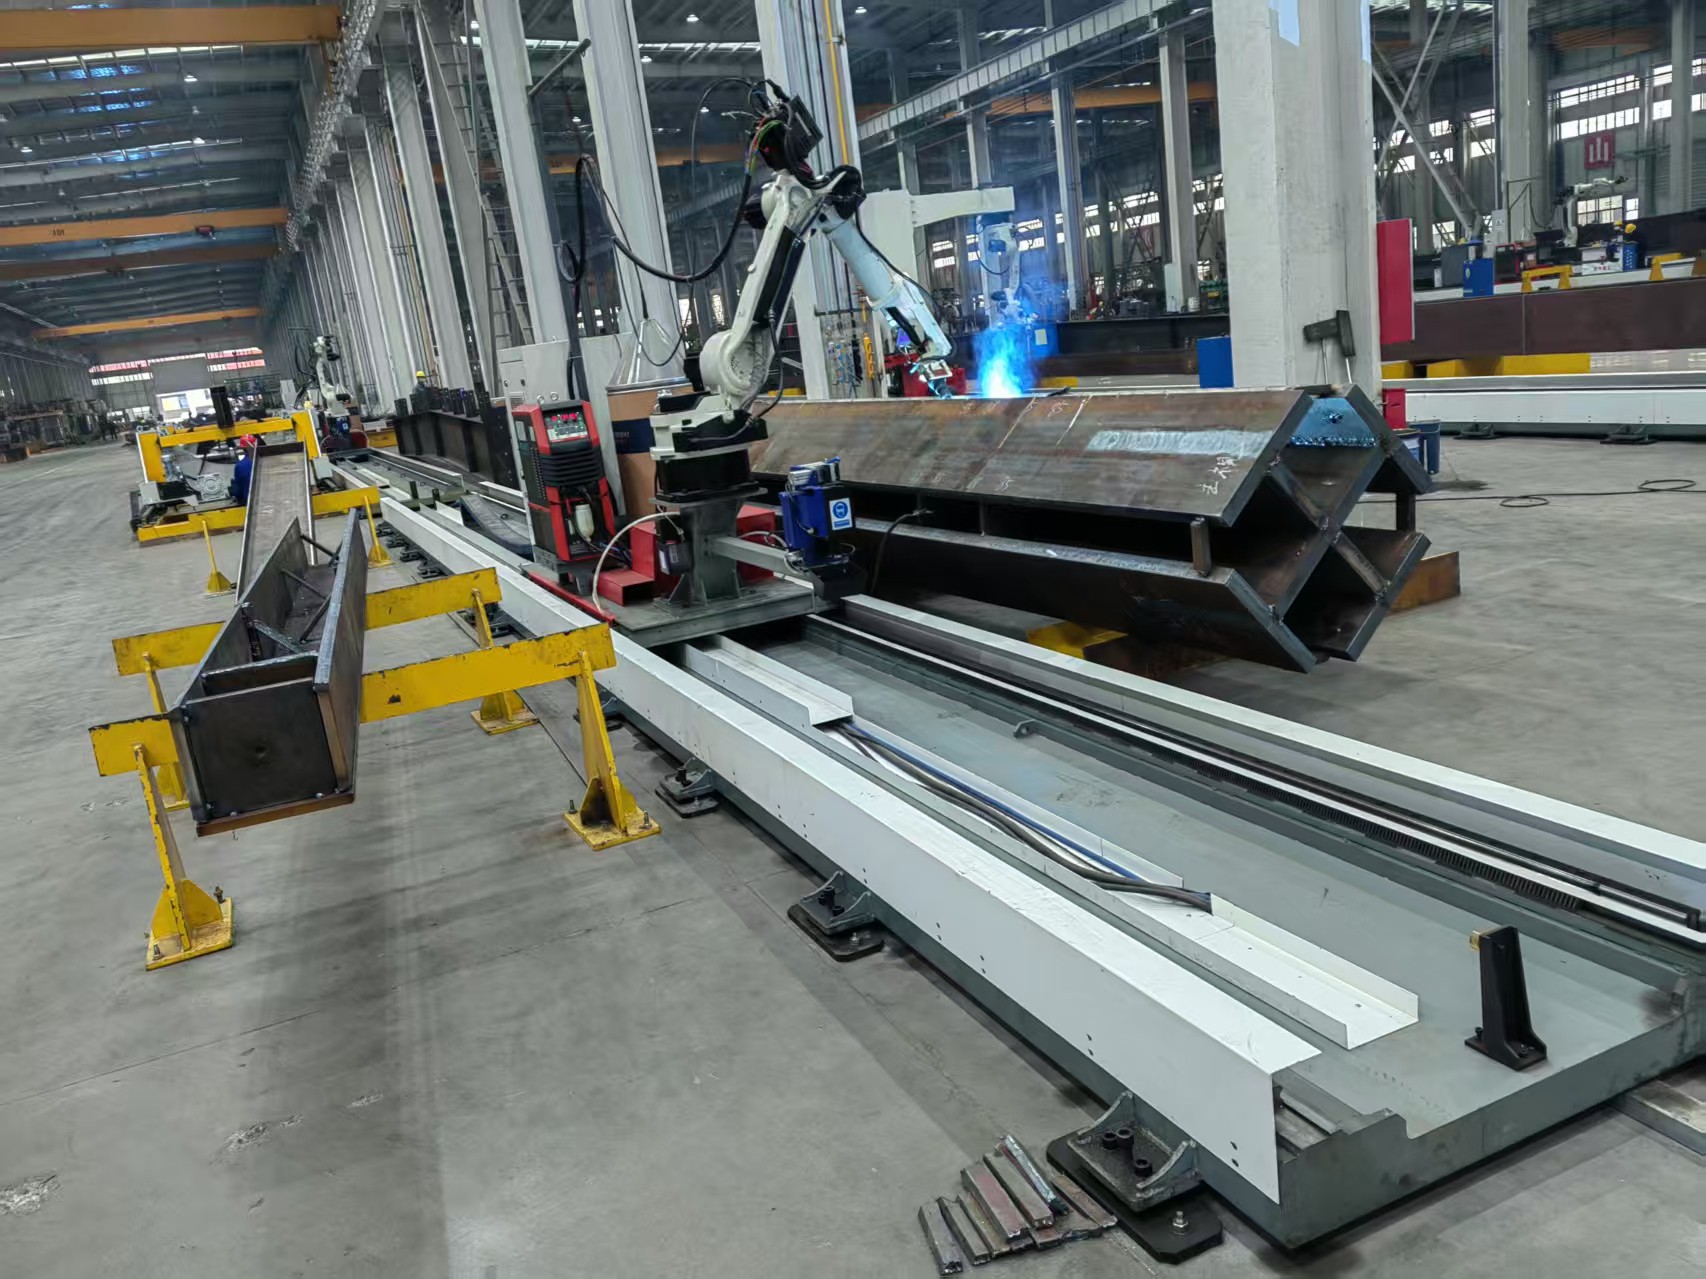
بالنسبة إلى شركات تصنيع العوارض H أو الأنابيب ذات اللحامات الطولية أو الهياكل الفراغية، تقضي حلول روبوتات اللحام من Wuxi Armada على الاختناقات الناجمة عن نقص عمال اللحام اليدوي، مع إتاحة التشغيل على مدار 24/7 بمعدلات إنتاج مستقرة. وتُظهر بيانات الحالة من Zein Steel Industries Co.LLC انخفاضًا بنسبة 37% في زمن الدورة لكل تجميعة عارضة H بعد دمج خط لحام العوارض H الأفقي من Wuxi Armada، المزود بروبوت لحام مدمج ومحطة لحام 3-in-1.
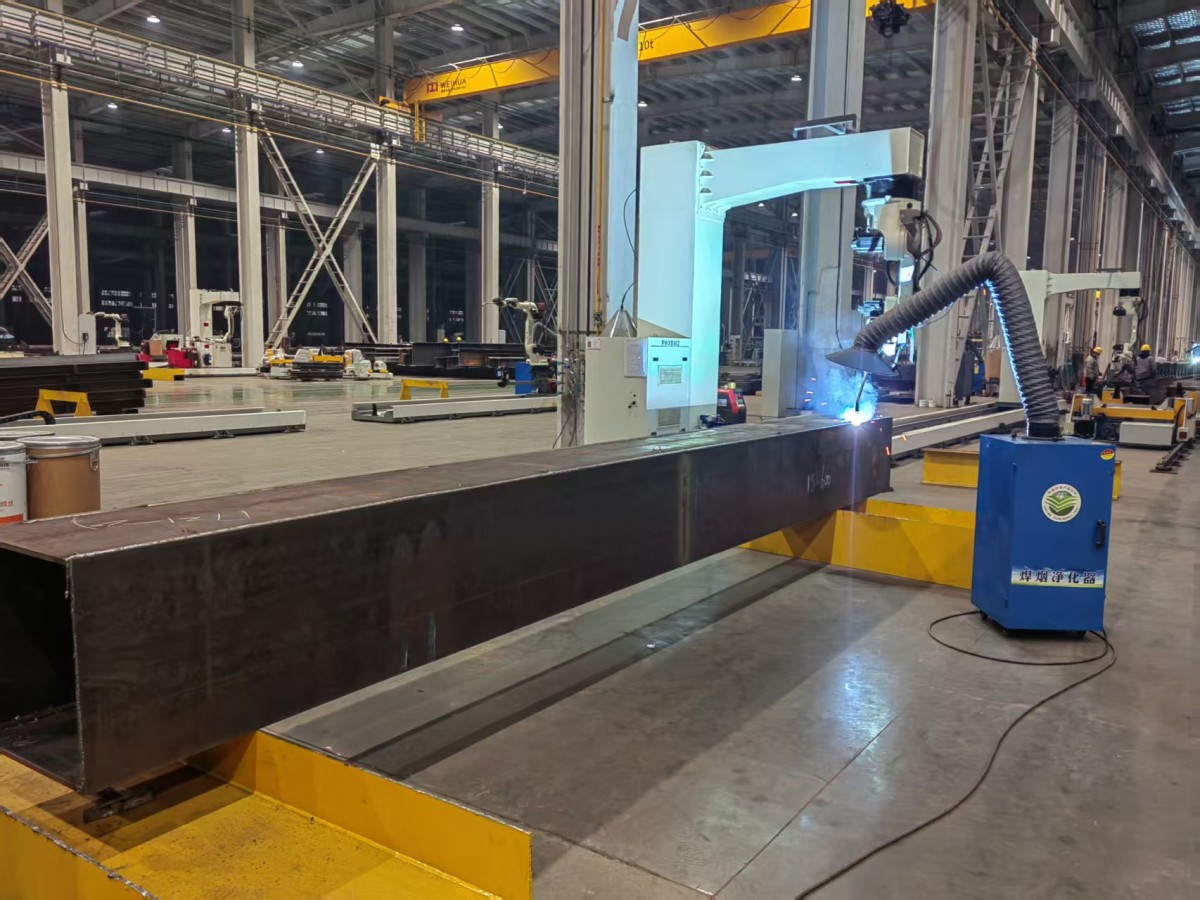
إضافةً إلى زيادة الإنتاجية، تحدّ روبوتات اللحام بدرجة كبيرة من المخاطر المهنية، بما يشمل التعرض للأشعة فوق البنفسجية واستنشاق الأبخرة والإجهاد المريح، ما يدعم الامتثال لمتطلبات EHS في أسواق أمريكا الشمالية ودول مجلس التعاون الخليجي ورابطة ASEAN، حيث تعمل Lincoln Electric-MENA وPT.Cahaya Mas Cemerlang.
 من يستخدم روبوتات اللحام وأين تُستخدم؟
تشمل الفئات الرئيسية للمستخدمين ورش تصنيع الهياكل الثقيلة التي تنتج مكونات الفولاذ الإنشائي، وأحواض بناء السفن التي تصنع أقسام الهياكل وأنظمة الأنابيب، ومقاولي البنية التحتية للطاقة الذين ينفذون شبكات خطوط الأنابيب، ومصنعي أوعية الضغط وخزانات التخزين ومعدات التعدين. وتعالج هذه الجهات عادةً الفولاذ الكربوني والسبائك المقاومة للصدأ ومقاطع الألومنيوم بسماكات تتراوح من 3 mm إلى أكثر من 100 mm.
جغرافيًا، يتركز الطلب في المناطق التي تمتلك منظومات متطورة لتشغيل المعادن: جنوب شرق آسيا (بدافع مشاريع البنية التحتية)، والشرق الأوسط (توسع منشآت النفط والغاز)، وأمريكا اللاتينية (تصنيع معدات التعدين)، وشرق أوروبا (تصنيع عربات السكك الحديدية وأبراج توربينات الرياح). ويستخدم عملاء مثل URALSTANKOIMPORT وEstructuras Metalicas Girders Chile Limitada روبوتات اللحام من Wuxi Armada ضمن خطوط مؤتمتة بالكامل تشمل القطع بالبلازما باستخدام CNC، وتفريز الحواف، وآلات تجميع العوارض H، ما يضمن استمرارية الأبعاد من الصفيحة الخام إلى مجموعة اللحام النهائية.
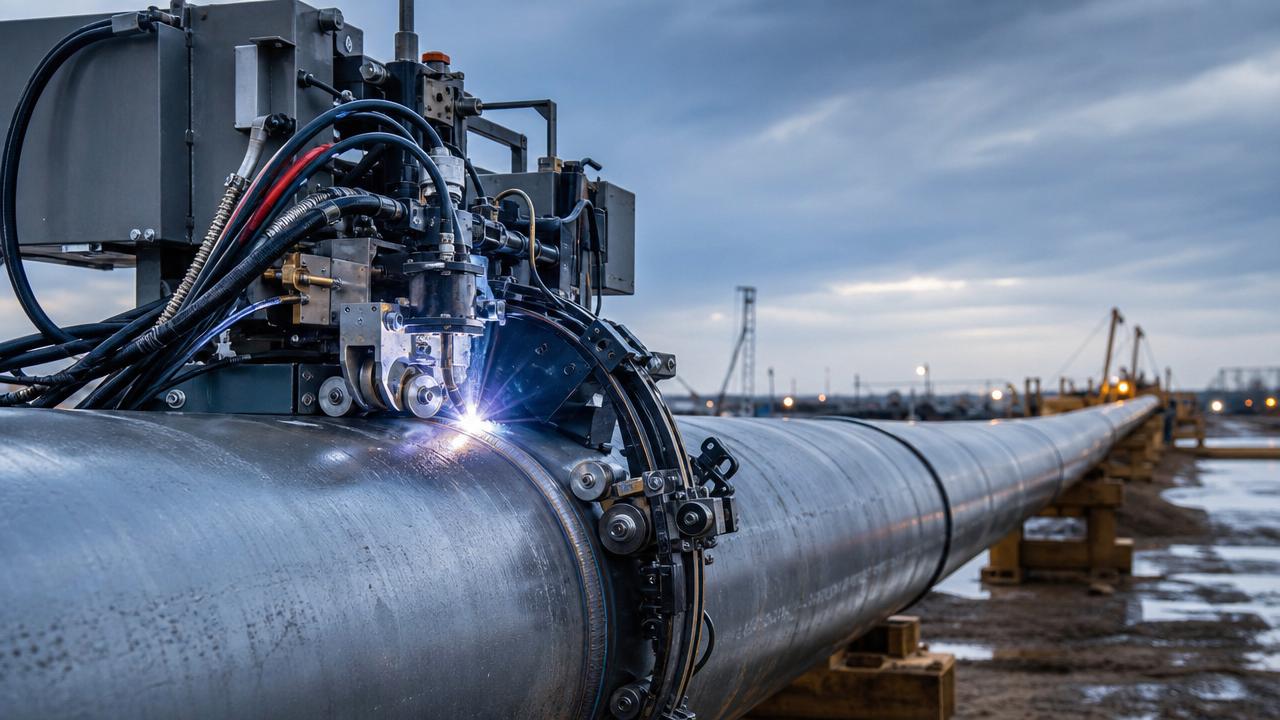
تشمل التطبيقات الحيوية لحام اللحامات الطولية في أنابيب بطول 12m، واللحام المداري لوصلات الضغط سميكة الجدران، واللحامات المكانية المعقدة في الهياكل الفراغية المستخدمة في أسقف الملاعب وقواعد متتبعات الطاقة الشمسية، حيث يضمن دمج آلة لحام الهياكل الفراغية من Wuxi Armada مع روبوت اللحام تفاوتًا زاويًا قدره ±0.5° واختراقًا كاملًا عبر الأشكال الهندسية غير المنتظمة.
كيف تُصنّع روبوتات اللحام وتُدمج؟
تصنّع Wuxi Armada روبوتات اللحام باستخدام هياكل حركية معيارية تم التحقق منها عبر التحليل الإنشائي القائم على FEA واختبارات تحميل متواصل لمدة 72 ساعة. وتشمل الأنظمة الفرعية الرئيسية مخفضات توافقيّة تعمل بمحركات مؤازرة، وأغلفة محركات مصنفة IP65، ووحدات تحكم أمان ثنائية القناة متوافقة مع EN ISO 13849-1 PL e، وبروتوكولات معايرة مرجع نقطة مركز الأداة (TCP) القابلة للتتبع إلى المعاهد الوطنية للقياس.
تتبع عملية الدمج منهجية من ثلاث مراحل: (1) تخطيط العملية—تحديد نوع الوصلة ودرجة المادة ومواصفات سلك الحشو وتركيب غاز الحماية؛ (2) هندسة تخطيط الخلية—تنسيق نطاق وصول الروبوت مع مدى دوران محدد المواضع واستراتيجية تحميل القطع؛ (3) التحقق—إجراء اختبارات الشد ASTM E1107 والفحص البصري وفق ISO 5817 على عينات التأهيل قبل بدء التشغيل. ويُشحن كل جهاز مع وثائق FAT، بما فيها سجلات التحقق من عزم الدوران وتقارير معايرة المشفرات وإعلان المطابقة CE.
يتطلب التركيب الحد الأدنى من الأعمال المدنية: مصدر طاقة قياسي بجهد 380V/50Hz، وهواءً مضغوطًا بضغط 0.6 MPa، واتصال ناقل ميداني قائمًا على Ethernet (Profinet أو EtherCAT). وتوفر Wuxi Armada دعمًا عن بُعد لبدء التشغيل، وحزم تسليم منطق PLC، ووحدات تدريب للمشغلين متوافقة مع إرشادات الروبوتات التعاونية ISO 15066، حتى عند نشرها إلى جانب الآلات التقليدية مثل مكابس الثني أو آلات درفلة الصفائح.
 متى ينبغي الترقية إلى روبوت لحام؟