— —
العوامل الرئيسية للوصول والحركة في روبوت اللحام الأوتوماتيكي ذي 9 محاور في الصين
ابدأ بمشكلة الحركة، وليس بعدد المحاور
عندما يقيّم الخبراء الفنيون روبوت لحام أوتوماتيكي صينيًا بـ 9 محاور، فإن أول خطأ هو التعامل مع عبارة «9 محاور» باعتبارها في حد ذاتها مؤشرًا على الجودة. وهذا غير صحيح. فالمحاور الإضافية لا تكون مهمة إلا إذا عالجت مشكلة حقيقية في تحديد الموضع، مثل الوصول حول التركيبات، والحفاظ على زاوية الشعلة مع تغير هندسة الوصلات، وتقليل الحاجة إلى إعادة تموضع القطعة، أو تغطية نطاق عمل طويل من دون تدخل يدوي مستمر.
في التقييم العملي، يجب فحص مرونة الحركة ومدى الوصول معًا. فقد يمتلك الروبوت مدى وصول اسميًا كافيًا على الورق، لكنه يواجه صعوبة في الإنتاج لأن مدى الوصول الفعلي يتقلص بعد إضافة جسم الشعلة، وحزمة الكابلات، وارتفاع التركيبة، وتشوه القطعة، وهوامش تجنب التصادم. وإذا كنت تقارن بين أنظمة لتصنيع الهياكل، أو أعمال الأوعية، أو مكونات السكك الحديدية، أو التجميعات الملحومة الطويلة، فعادةً ما يتم اتخاذ القرار الحقيقي في هذه المرحلة.
تم إعداد قائمة التحقق أدناه لهذه المرحلة من التقييم: ليس لقراءة الكتيبات التعريفية، بل لتحديد ما إذا كانت الآلة ستتمكن فعليًا من تتبع الوصلات التي تهمك، وتجاوز العوائق حولها، ولحامها.
تحقق من مصدر المحاور الإضافية
لا تؤدي جميع المحاور الإضافية الوظيفة نفسها. ففي إحدى الآلات، قد تأتي درجات الحرية الإضافية من موضع دوّار ومسار خطي. وفي آلة أخرى، قد تأتي من عربة على سكة، أو محور رفع، أو حركة منسقة للتركيبة. ولأغراض التقييم، يجب ربط كل محور بتأثيره على الإنتاج.
- هل تعمل الحركة الإضافية على توسيع التغطية الأفقية؟
- هل تحسن الوصول الرأسي إلى الهياكل العميقة أو الصندوقية؟
- هل تحافظ على وضعية مستقرة للشعلة أثناء دوران قطعة العمل؟
- هل تقلل عدد مرات التوقف أو إعادة التثبيت أو الإصلاحات اليدوية؟
إذا لم يتمكن المورد من توضيح القيد الذي يعالجه كل محور، فسيكون عدد المحاور مستخدمًا كاختصار تسويقي. وهذا أساس ضعيف لاتخاذ قرار فني.
قِس نطاق العمل الفعلي في ظروف اللحام
عادةً ما يكون نطاق العمل المنشور رقمًا لمساحة خالية. أما نطاق العمل الفعلي فهو أصغر وأكثر أهمية. وينبغي على المقيّمين طلب مراجعة لمدى الوصول تشمل جسم الشعلة الفعلي، وامتداد طرف التلامس، وجهاز منع التصادم، ونصف قطر انحناء الكابل، وارتفاع التركيبة، والمسافة بين الحامل وقطعة العمل.
تزداد أهمية ذلك في الوصلات الركنية، وعمليات تمرير الجذر بالقرب من الجسور، والتجميعات المصنّعة المغلقة جزئيًا. فقد يتمكن الروبوت تقنيًا من الوصول إلى نقطة ما، لكنه يظل غير قادر على الحفاظ على زاوية الاقتراب المطلوبة. وغالبًا ما يحدد هذا الفرق ما إذا كان القوس سيظل مستقرًا أو سيبدأ في إنتاج شكل خرزة غير متسق، أو تناثر، أو تقويض.
ومن الطرق السريعة لتقييم ذلك طلب ثلاثة أمور في المراجعة نفسها:
- أبعد نقطة لحام يمكن الوصول إليها باستخدام حزمة الشعلة المقصودة.
- أضيق موضع لحام يمكن الوصول إليه دون خطر الوصول إلى وضعية التفرد أو حدوث تصادم.
- النطاق الذي يستطيع فيه الروبوت الحفاظ على زاوية عمل وزاوية حركة ثابتتين، وليس مجرد لمس الوصلة.
إذا تم عرض مدى الوصول إلى النقاط فقط، فسيكون التقييم غير مكتمل.
انتبه إلى المناطق الميتة والوضعيات غير الملائمة
قد يمتلك النظام نطاق عمل كبيرًا، ومع ذلك يحتوي على مناطق تنخفض فيها جودة الحركة. وتظهر هذه المناطق عندما تقترب محاور المعصم من حدودها، أو عندما ينثني الذراع على نفسه، أو عندما تجبر المحاور المنسقة الروبوت على تغييرات غير مستقرة في الاتجاه.
في تطبيقات اللحام، تكون المناطق الميتة مكلفة لأنها تعيق الاستمرارية. إذ يبطئ الروبوت، أو يعيد توجيه نفسه بشكل مفاجئ، أو يتطلب استراتيجية مختلفة للتركيبة. اطلب من المورد تحديد تغييرات الوضعية على امتداد مسارات اللحام الأطول والأكثر تعقيدًا، ولا سيما عندما ينتقل خط اللحام من منطقة وصول مفتوحة إلى منطقة مقيدة. فالمسار السلس الذي لا يتضمن انقلابًا مفاجئًا للمعصم أفضل من نطاق اسمي أكبر، لكنه ضعيف الاستخدام.

قيّم الحركة الخطية وطول القطعة معًا
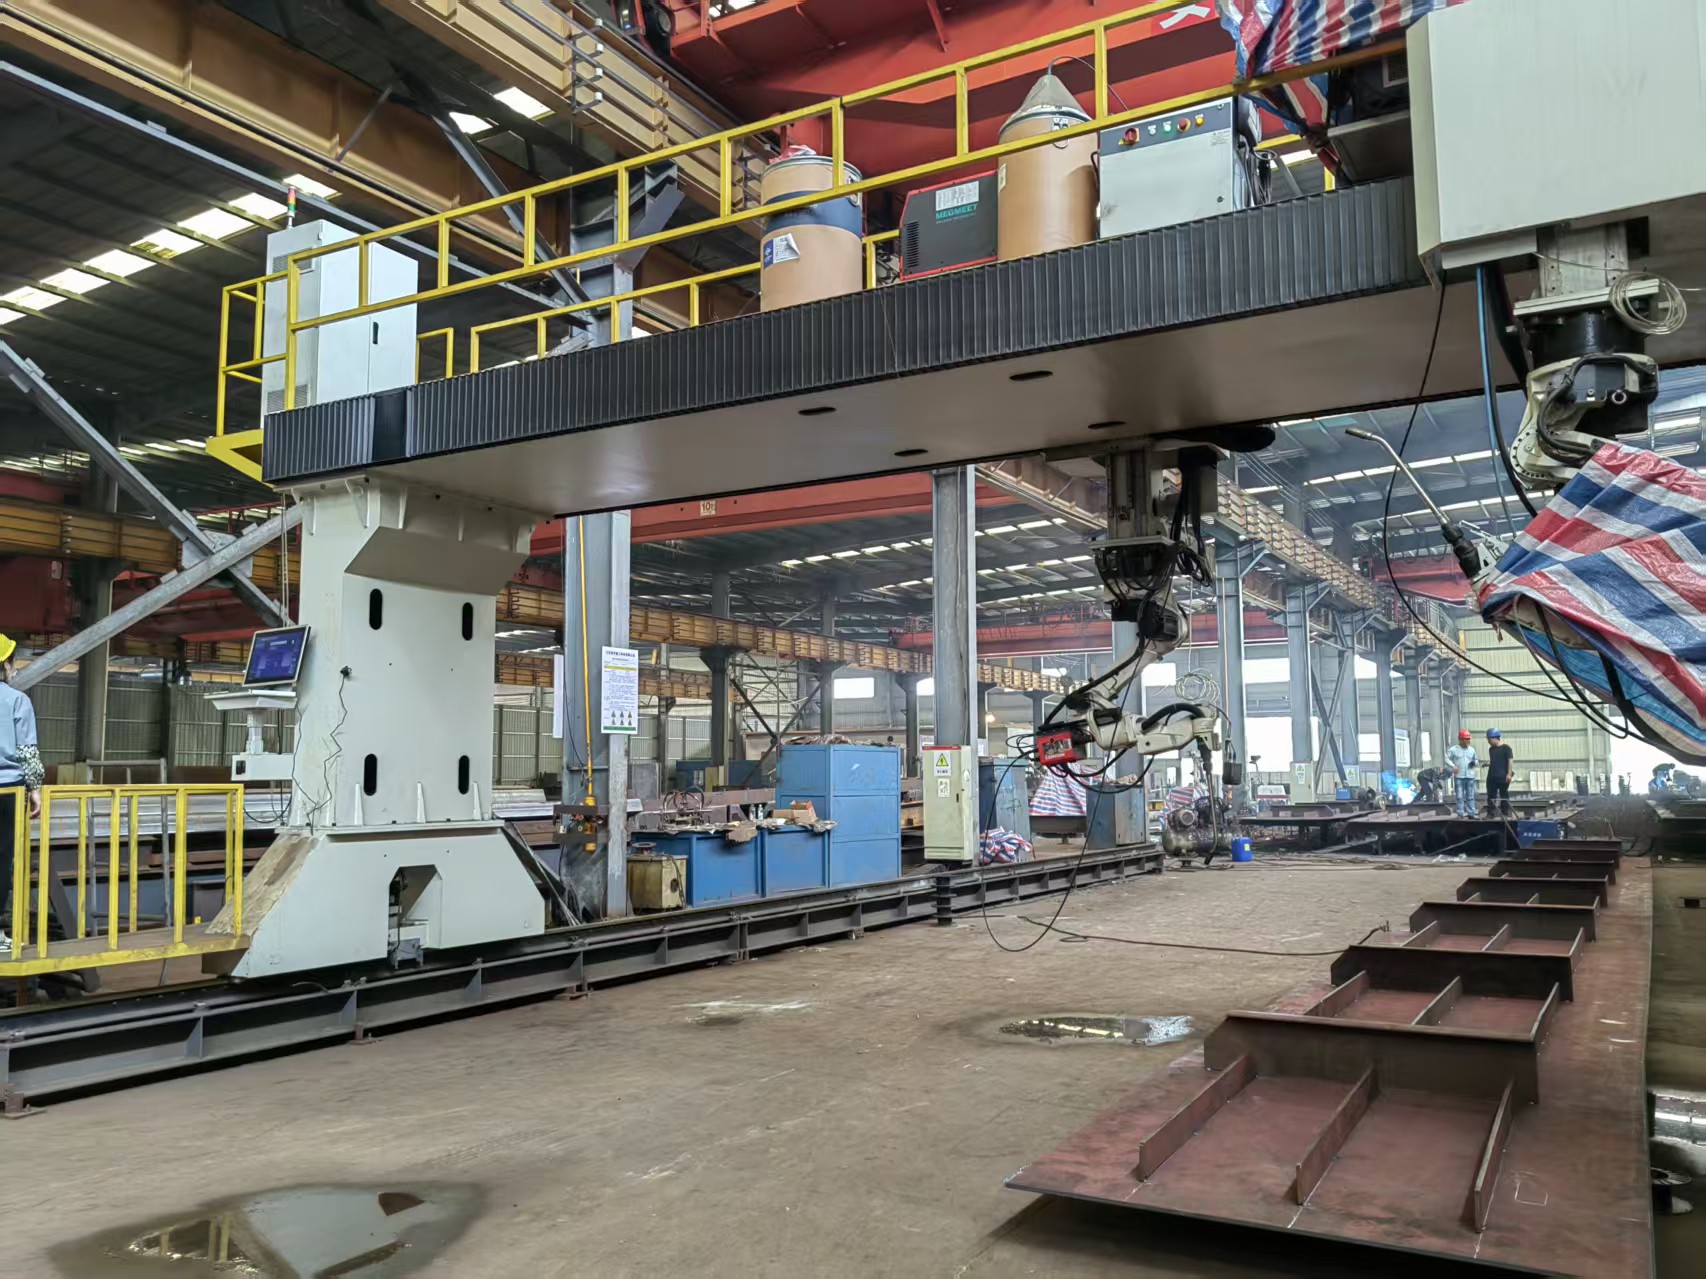
بالنسبة إلى قطع العمل الطويلة، لا يقتصر السؤال على ما إذا كان الذراع يصل إلى خط اللحام، بل يشمل ما إذا كان النظام ككل يستطيع تغطية خط اللحام بكفاءة من البداية إلى النهاية. وهنا تصبح الحركة المعتمدة على السكة مهمة. ففي لحام السكك الحديدية أو غيره من أعمال المكونات الطويلة، يمكن للسكة الأرضية تحويل الروبوت الثابت إلى وحدة إنتاج مستمرة بدلًا من إعداد يعتمد على التوقف والتحريك.
ومن النقاط المرجعية المفيدة هنا روبوت اللحام من نوع السكك الحديدية بـ 7 محاور، المصمم حول ترتيب مدعوم بالسكة لقطع العمل الطويلة. وتشمل السعة المذكورة طولًا أقصى لقطعة العمل يصل إلى 12000 mm، وعرضًا أقصى يبلغ 1200 mm، وارتفاعًا أقصى يبلغ 650 mm، مع سبعة محاور CNC. ولا يمكن استبدال هذه المواصفات بمواصفات خلية ذات 9 محاور، لكنها تذكّر بأن مدى الوصول يجب تقييمه مقابل أبعاد القطعة، وحركة السكة، وتخطيط التركيبة باعتبارها نظامًا واحدًا.
إذا تجاوزت القطع المستهدفة نطاق الذراع الأساسي، فتحقق مما إذا كانت المحاور الإضافية توسع تغطية اللحام المستمر أو تكتفي بتحريك الروبوت بين محطات معزولة. فهاتان نتيجتان مختلفتان جدًا من حيث زمن الدورة والاتساق.
أكد التحكم في الاتجاه عند موضع اللحام، وليس مجرد الوصول إليه
توافق الفرق الفنية أحيانًا على النظام بعد رؤية نجاح إنشاء المسار، ثم تواجه مشكلات لأن نطاق اتجاه الشعلة ضيق جدًا. ففي لحامات الزوايا، واللحامات الأخدودية، والوصلات ذات المقاطع المتغيرة، يجب ألا تصل الشعلة إلى خط اللحام فحسب، بل يجب أن تحافظ على الزاوية الصحيحة أثناء الحركة مع التعامل مع اختلافات التجميع والحركة الناتجة عن الحرارة.
وهنا يمكن أن تساعد القدرة الإضافية على الحركة فعليًا. فقد يتيح روبوت اللحام الأوتوماتيكي الصيني بـ 9 محاور وضعية أفضل للشعلة دون تدوير المعصم بشكل مفرط أو إجبار القطعة على وضعية تركيب غير ملائمة. لكن ينبغي اختبار هذه الفائدة على مجموعات وصلات تمثيلية:
- لحامات مستقيمة طويلة مع وجود انقطاعات في التركيبة
- مسارات دائرية أو منحنية حيث يكون انحراف الاتجاه شائعًا
- تقاطعـات تحجب فيها إحدى اللحامات الوصول إلى اللحام التالي
- مقاطع عميقة تكون فيها خلوصات الفوهة محدودة
إذا احتاج الروبوت إلى إعادة تعليم متكررة فقط للحفاظ على جودة الزاوية، فإن حزمة الحركة ليست مرنة بالقدر الذي بدت عليه في البداية.
انظر إلى جودة الحركة المنسقة
كلما زاد عدد المحاور التي يتم تنسيقها، زادت أهمية التحكم في المسار. فقد تحسن الحركة الإضافية إمكانية الوصول، لكنها تزيد أيضًا احتمال عدم استقرار المسار إذا كانت عملية الاستيفاء، أو حدود التسارع، أو المزامنة ضعيفة. وما تريد رؤيته هو حركة مستقرة خلال الانتقالات، وليس سلسلة من التصحيحات الصغيرة التي تهز الشعلة أو تغير سرعة الحركة.
ولأغراض التقييم، تحقق من النقاط التالية أثناء عرض حي أو دراسة للحركة:
راجع كيفية تعامل النظام مع اختلافات خط اللحام
مرونة الحركة ليست سوى نصف الصورة. فالقطع الملحومة الفعلية تتحرك وتنكمش وتصل مع اختلافات في التجميع. وقد يصبح مدى الوصول الذي يبدو ممتازًا في نموذج 3D مثاليًا هامشيًا بمجرد أن تتحرك الوصلة بضعة ملليمترات ويتعين على الشعلة التصحيح في الوقت الفعلي.
ولهذا السبب تُعدّ متابعة القوس والاستشعار وتحديد الموضع تلقائيًا أمورًا مهمة في تقييم مدى الوصول. فإذا كان الروبوت لا يستطيع سوى الوصول إلى المسار المبرمج، لكنه لا يستطيع تصحيح انحراف خط اللحام، فلن تنقذ المحاور الإضافية العملية. وفي الأنظمة من نوع السكك المستخدمة للأعمال الطويلة والمتكررة، تكون وظائف مثل استيراد الرسومات ثلاثية الأبعاد، واختيار اللحامات، وتحديد الموضع تلقائيًا، وتتبع القوس في الوقت الفعلي ذات صلة مباشرة، لأنها تقلل الفجوة بين مدى الوصول المبرمج ومدى الوصول في الإنتاج.
اطرح سؤالًا بسيطًا أثناء المراجعة: عندما تتحرك الوصلة ضمن نطاق اختلاف التجميع المتوقع، هل يظل التصحيح داخل منطقة وضعية مريحة، أم يدفع الروبوت نحو التصادم أو التمدد الزائد أو زاوية شعلة غير مناسبة؟ عادةً ما تكون الإجابة عن هذا السؤال أكثر قيمة من مخطط آخر لمدى الوصول.
لا تفصل تصميم التركيبة عن مدى وصول الروبوت
تعود الكثير من مشكلات مدى الوصول في الواقع إلى التركيبة، لكنها تُنسب إلى الروبوت. فإذا حجبت المشابك أو الدعامات أو أجهزة القلب الوصول إلى الشعلة، أُلقي اللوم على الروبوت بسبب خطأ في التخطيط. وينبغي على المقيّمين الفنيين مراجعة الروبوت والتركيبة معًا، ويفضل أن يكون ذلك منذ مرحلة التصميم الأولية.
وتتمثل الفحوص الرئيسية فيما يلي:
- ينبغي أن تحافظ نقاط التثبيت على استقرار المرجع دون شغل مساحة اقتراب الشعلة.
- ينبغي أن تتجنب ارتفاعات الدعم إجبار الروبوت على انتقالات شديدة الانحدار من الوضعية السفلية إلى الأفقية لا يستطيع الحفاظ عليها بسلاسة.
- إذا تم استخدام مواضع، فينبغي أن يتوافق نطاق دورانها مع تسلسل اللحام، وليس مع سهولة التحميل فقط.
- يحتاج توجيه الكابلات وحلقات خدمة الشعلة إلى خلوص أيضًا؛ فهي جزء من نطاق الحركة.
من الأخطاء الشائعة اعتماد تركيبة مدمجة لأنها توفر مساحة أرضية، ثم اكتشاف أن الروبوت لم يعد قادرًا على الحفاظ على مسار واضح حول الحوامل أو الجدران الجانبية. فالمساحة الأرضية قابلة للقياس، وكذلك إعادة العمل والإصلاح اليدوي. قارن بين الجانبين.
تحقق من ادعاءات الإنتاجية مقابل استراتيجية اللحام الإقليمية
بالنسبة إلى المقاطع المصنّعة الطويلة، ليس الروبوت الواحد الذي يغطي كامل الطول هو دائمًا الحل الأسرع. ففي بعض الأحيان يكون التخطيط الأفضل هو اللحام الإقليمي باستخدام روبوتين، يغطي كل منهما منطقة محددة. ويكتسب ذلك أهمية عندما تتجاوز القطع 12 مترًا أو عندما يقضي النظام المستمر وقتًا طويلًا في الانتقال بدلًا من اللحام.
تشير بيانات المنتج من نوع السكة المقدمة لقطع العمل الطويلة إلى أنه بالنسبة إلى القطع التي يزيد طولها على 12 مترًا ويقل عن 25 مترًا، يمكن استخدام روبوتين للحام الإقليمي لتحسين الكفاءة. وهذا مبدأ مفيد للتخطيط حتى عند تقييم نظام بـ 9 محاور: فمدى الوصول الأكبر لا يعني تلقائيًا إنتاجًا أفضل. ففي بعض الأحيان يؤدي تقسيم نطاق العمل إلى تحسين زمن تشغيل القوس، وتبسيط البرمجة، وتقليل التنازلات المتعلقة بالتصادم.
أدرج حالات السلامة في مراجعة الحركة
غالبًا ما تركز تقييمات الحركة ومدى الوصول على الهندسة وتتجاهل قابلية الاستعادة. وهذا قصر نظر. فإذا توقفت الآلة مؤقتًا أو أطلقت إنذارًا أو توقفت في وضعية صعبة، فإن القدرة على الاستعادة بأمان تؤثر في زمن التشغيل ومخاطر المشغل.
راجع أماكن وضع مفاتيح التوقف الطارئ، وكيفية الإشارة إلى حالات الأعطال، وما إذا كان بإمكان المشغل تحديد حالة الآلة بسرعة من منطقة العمل. وفي معلومات المنتج المقدمة، تم إدراج مؤشرات أعطال مرئية باللون الأحمر والأصفر والأخضر، ومواضع متعددة للتوقف الطارئ، ونظام تأريض للسلامة. ولا تزيد هذه التفاصيل من مدى الوصول الاسمي، لكنها تؤثر في مدى أمان تشغيل خلية لحام ذات حركة واسعة وإعادة تشغيلها بعد الانقطاع.
ما الذي يجب طلبه قبل الاعتماد النهائي
قبل اعتماد أي روبوت لحام أوتوماتيكي صيني بـ 9 محاور، اطلب حزمة مراجعة توضح قابلية لحام القطع المستهدفة فعليًا، وليس القدرات العامة فقط. وتتضمن المجموعة المفيدة الدنيا عادةً ما يلي:
- تخطيطًا للحركة المنسقة يوضح علاقة الروبوت بحركة السكة أو الموضع وبالتركيبة.
- التحقق من مدى الوصول إلى أصعب الوصلات، بما في ذلك حدود اتجاه الشعلة.
- مراجعة للتصادم والتفرد في وضعية الإنتاج، وليس وضعية التحميل فقط.
- استراتيجية لإعادة التشغيل والإيقاف المؤقت للحامات المتوقفة.
- فحصًا لعائلة القطع يوضح المنتجات التي تناسب مفهوم الحركة نفسه وتلك التي تتطلب إعدادًا مختلفًا.
تكشف هذه المجموعة من الفحوص عادةً ما إذا كانت الآلة مرنة فعليًا أو محددة بمواصفات واسعة فقط.
استخدم ترتيبًا لاتخاذ القرار يعكس واقع الإنتاج
يساعد اتباع تسلسل تقييم واضح. ابدأ بأصعب هندسة للحام، ثم اختبر نطاق العمل الفعلي باستخدام حزمة الشعلة الحقيقية، ثم أكد استقرار الحركة المنسقة، وبعد ذلك فقط قارن إمكانية تحقيق زمن الدورة. فإذا لم يتمكن الروبوت من الحفاظ على الزاوية، وتجنب المناطق الميتة، والتعامل مع اختلافات القطع المعتادة، فلن تقدم المحاور الإضافية قيمة إنتاجية.
عادةً ما تأتي أقوى القرارات الفنية من مبدأ واحد: قيّم مدى الوصول وفقًا لجودة اللحام واستمرارية العملية، وليس وفقًا لأرقام الكتالوج. فهذا هو الفرق بين شراء الحركة وشراء قدرة لحام قابلة للتنفيذ.