— —
поиск
Отправьте нам сообщение
Ключевые факторы досягаемости и движения китайского автоматического 9-осевого сварочного робота
Начинайте с анализа задачи движения, а не с количества осей
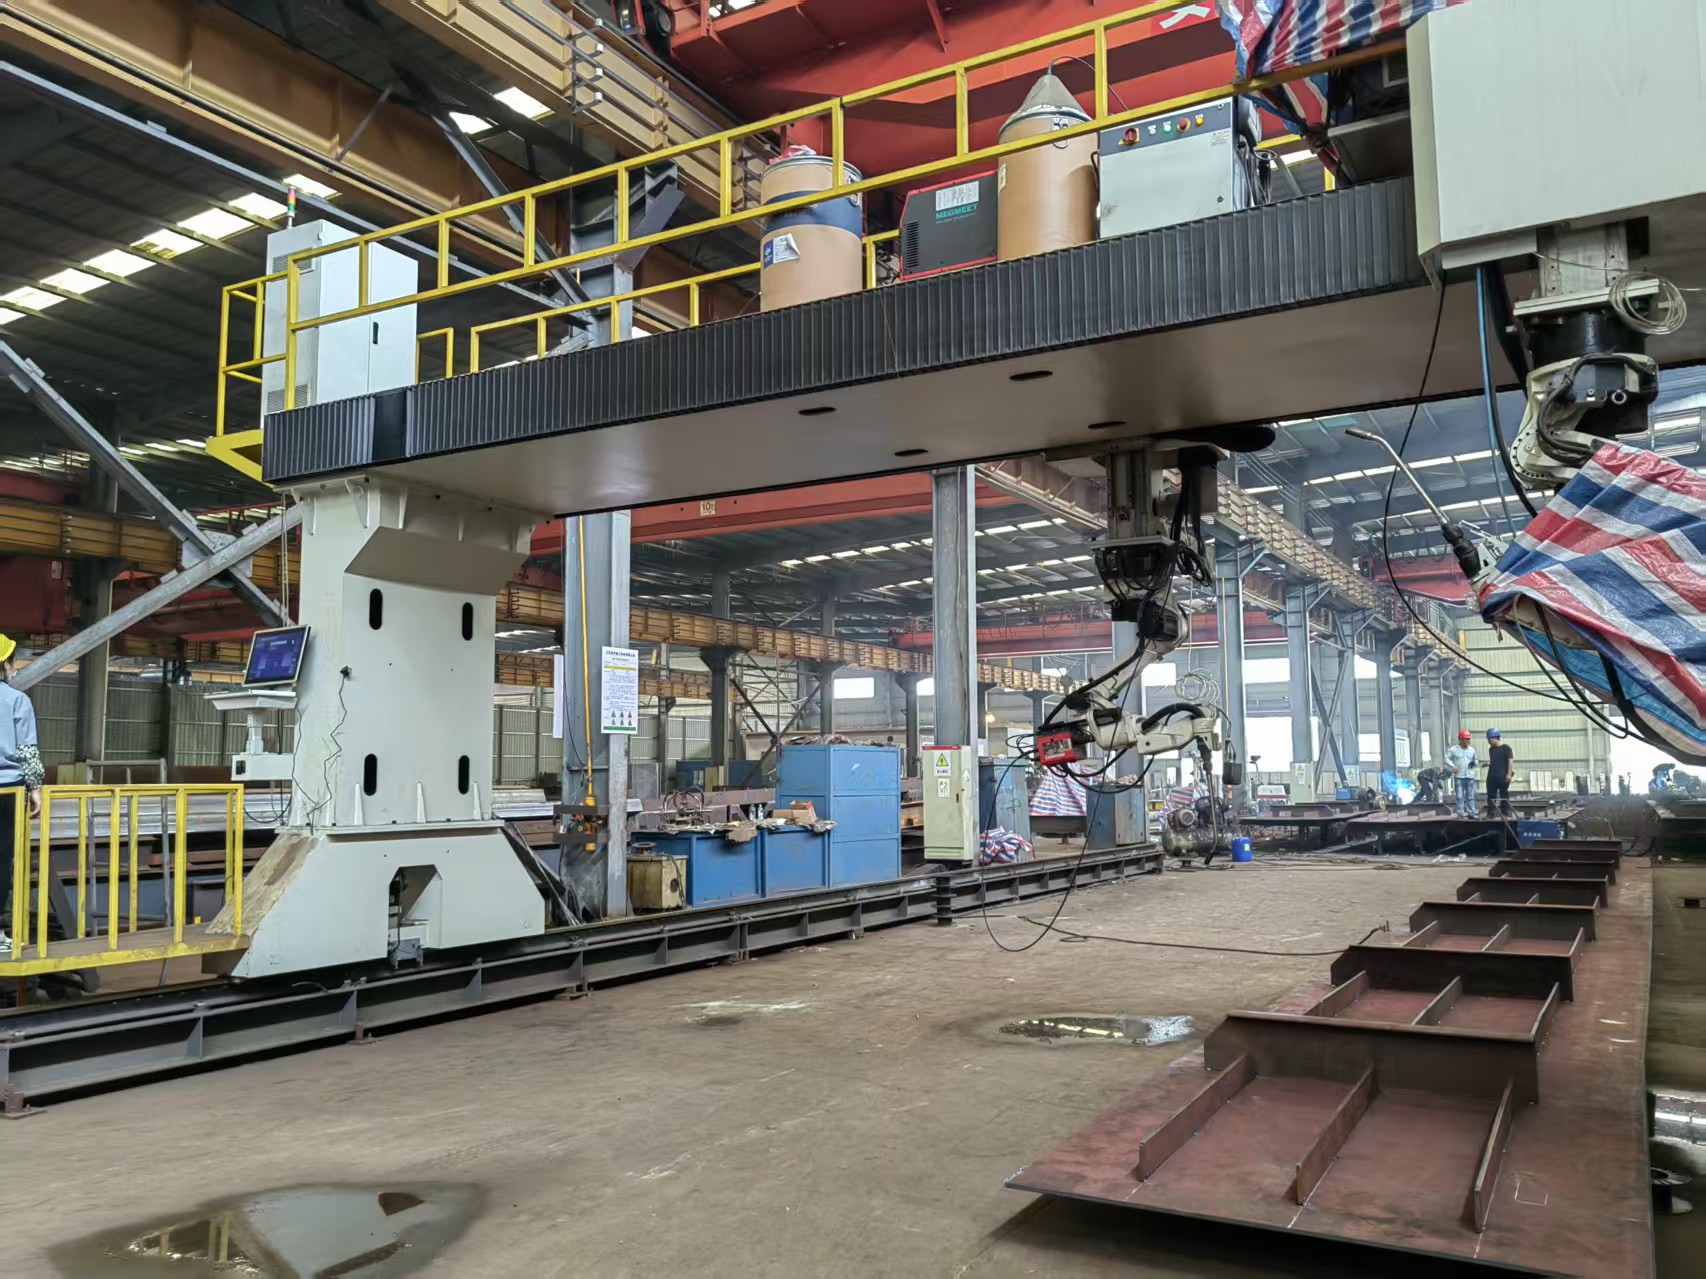
При оценке китайского автоматического сварочного робота с 9 осями первая ошибка технических специалистов заключается в том, что они воспринимают само по себе обозначение «9 осей» как показатель качества. Это не так. Дополнительные оси имеют значение только в том случае, если они решают реальную задачу позиционирования: обеспечивают обход оснастки, поддерживают угол горелки при изменении геометрии соединения, сокращают необходимость переустановки детали или позволяют охватить большую рабочую зону без постоянного ручного вмешательства.
При практической оценке гибкость движения и радиус действия необходимо рассматривать вместе. Робот может иметь достаточный номинальный радиус действия на бумаге, но испытывать трудности в производстве, поскольку полезная зона уменьшается после учета корпуса горелки, вылета контактного наконечника, кабельного пакета, высоты оснастки, деформации детали и безопасных зазоров от столкновений. Если вы сравниваете системы для изготовления металлоконструкций, работы с емкостями, железнодорожными компонентами или длинными сварными конструкциями, именно здесь обычно принимается реальное решение.
Приведенный ниже контрольный список предназначен именно для этого этапа оценки: не для чтения рекламных материалов, а для определения того, сможет ли машина фактически отслеживать, обходить препятствия и сваривать необходимые вам соединения.
Проверьте источник дополнительных осей
Не все дополнительные оси выполняют одну и ту же функцию. В одной машине дополнительные степени свободы могут обеспечиваться вращающимся позиционером и линейной направляющей. В другой они могут создаваться рельсовой кареткой, подъемной осью или согласованным движением оснастки. При оценке необходимо определить влияние каждой оси на производственный процесс.
- Расширяет ли дополнительное движение горизонтальную зону охвата?
- Улучшает ли оно вертикальный доступ к глубоким или коробчатым конструкциям?
- Позволяет ли оно сохранять стабильное положение горелки при вращении заготовки?
- Сокращает ли оно количество остановок, повторных зажимов или ручных доработок?
Если поставщик не может объяснить, какое ограничение устраняет каждая ось, количество осей используется как рекламное обозначение. Это слабое основание для технического решения.
Измерьте полезную рабочую зону в условиях сварки
Указанная в документации рабочая зона обычно представляет собой показатель для свободного пространства. Ваша полезная рабочая зона меньше и важнее. При оценке следует запросить анализ радиуса действия с учетом фактического корпуса горелки, вылета контактного наконечника, устройства защиты от столкновений, радиуса изгиба кабеля, высоты оснастки и расстояния от заготовки до опоры.
Особенно важно это для угловых соединений, корневых проходов рядом со стенками и сварки внутри частично закрытых конструкций. Робот может технически достичь точки, но при этом не суметь удерживать необходимый угол подхода. Эта разница часто определяет, сохранится ли стабильность дуги или начнут возникать неравномерная форма сварного валика, разбрызгивание и подрезы.
Быстро оценить ситуацию можно, запросив в рамках одного анализа три показателя:
- Самую удаленную сварную точку, доступную с предполагаемым комплектом горелки.
- Самое труднодоступное место сварки, к которому можно подойти без риска сингулярности или столкновения.
- Диапазон, в котором робот может поддерживать стабильный рабочий и проходной угол, а не просто касаться соединения.
Если демонстрируется только достижимость точки, оценка является неполной.
Обратите внимание на мертвые зоны и неудобные положения
Система может иметь большую рабочую зону и при этом содержать участки, где качество движения снижается. Такие зоны возникают, когда оси запястья приближаются к предельным положениям, рука складывается сама на себя или согласованные оси вынуждают робота выполнять нестабильные изменения ориентации.
В сварочном применении мертвые зоны обходятся дорого, поскольку нарушают непрерывность процесса. Робот замедляется, резко меняет ориентацию или требует иной стратегии установки оснастки. Попросите поставщика определить изменения положения на самых длинных и сложных сварных траекториях, особенно там, где шов переходит из открытой зоны доступа в ограниченное пространство. Плавная траектория без внезапного переворота запястья ценнее более широкого, но плохо используемого номинального диапазона.

Оценивайте линейное перемещение вместе с длиной детали
Для длинных заготовок важно не только, достигает ли рука шва, но и может ли вся система эффективно обработать шов от начала до конца. Именно здесь становится актуальным движение по направляющей. При сварке железнодорожных деталей и других длинных компонентов напольная направляющая может превратить стационарного робота в непрерывный производственный комплекс, а не в установку с остановками и перемещением.
Полезным ориентиром здесь является сварочный робот железнодорожного типа с 7 осями, построенный на основе конструкции с опорой на направляющую для работы с длинными заготовками. Заявленные характеристики включают максимальную длину заготовки до 12000 mm, максимальную ширину 1200 mm и максимальную высоту 650 mm при наличии семи осей CNC. Такая спецификация не является взаимозаменяемой с рабочей ячейкой на 9 осей, но напоминает о том, что радиус действия необходимо оценивать вместе с габаритами детали, ходом направляющей и конфигурацией оснастки как единой системы.
Если целевые детали выходят за пределы рабочей зоны базовой руки, проверьте, расширяют ли дополнительные оси непрерывную зону сварки или лишь перемещают робота между отдельными станциями. Для тактового времени и стабильности это совершенно разные результаты.
Подтвердите управление ориентацией на сварном шве, а не только доступ к нему
Иногда технические команды одобряют систему после успешной генерации траектории, а затем сталкиваются с проблемами, поскольку диапазон ориентации горелки оказывается слишком узким. При выполнении угловых, стыковых и соединений с переменным сечением горелка должна не просто прийти к шву. Она должна удерживать правильный угол во время движения с учетом отклонений сборки и перемещений, вызванных нагревом.
Именно здесь дополнительная артикуляция действительно может быть полезна. Китайский автоматический сварочный робот с 9 осями может обеспечить более удачное положение горелки без чрезмерного вращения запястья и без принуждения детали к неудобному положению в оснастке. Однако этот эффект необходимо проверять на репрезентативных группах соединений:
- Длинные прямые швы с прерываниями, вызванными оснасткой
- Круговые или криволинейные траектории, где часто возникает отклонение ориентации
- Пересечения, в которых один сварной шов блокирует подход к следующему
- Глубокие участки с ограниченным зазором для сопла
Если роботу требуется повторное обучение для простого поддержания качества угла, система движения не настолько гибкая, как казалось изначально.
Оцените качество согласованного движения
Чем больше осей координируется, тем важнее становится управление траекторией. Дополнительное движение может улучшить доступ, но также повышает вероятность нестабильности траектории при слабой интерполяции, ограничениях ускорения или синхронизации. Необходимо увидеть стабильное движение при переходах, а не серию мелких коррекций, которые раскачивают горелку или изменяют скорость перемещения.
При оценке проверьте следующие моменты во время демонстрации в реальном времени или исследования движения:
Проверьте, как система компенсирует отклонения шва
Гибкость движения — лишь половина вопроса. Реальные сварные детали перемещаются, усаживаются и поступают с отклонениями сборки. Радиус действия, который выглядит превосходно в идеальной 3D-модели, может оказаться недостаточным после фактического смещения соединения на несколько миллиметров и необходимости корректировать положение горелки в реальном времени.
Поэтому при оценке радиуса действия важны отслеживание дуги, системы датчиков и автоматическое определение положения. Если робот способен лишь следовать запрограммированной траектории, но не может компенсировать смещение шва, дополнительные оси не спасут процесс. В рельсовых системах для длительной повторяющейся работы такие функции, как импорт 3D-чертежей, выбор сварных швов, автоматическое определение положения и отслеживание дуги в реальном времени, имеют непосредственное значение, поскольку сокращают разрыв между запрограммированным и производственным радиусом действия.
Во время проверки задайте простой вопрос: когда соединение перемещается в пределах ожидаемого диапазона отклонений сборки, остается ли коррекция в комфортной зоне положений или приближает ли она робота к столкновению, чрезмерному выдвижению или неудовлетворительному углу горелки? Обычно этот ответ ценнее еще одной диаграммы радиуса действия.
Не отделяйте конструкцию оснастки от радиуса действия робота
Многие проблемы с радиусом действия на самом деле являются проблемами оснастки, ошибочно приписанными роботу. Если зажимы, опоры или кантователи блокируют доступ горелки, вину возлагают на робота, хотя проблема связана с компоновкой. Техническим специалистам следует рассматривать робота и оснастку совместно, желательно уже на самом раннем этапе разработки концепции.
Основные проверки просты:
- Точки зажима должны обеспечивать стабильность базирования, не занимая пространство подхода горелки.
- Высота опор не должна вынуждать робота выполнять крутые переходы от нижнего положения к горизонтальному, которые он не может поддерживать плавно.
- При использовании позиционеров диапазон их вращения должен соответствовать последовательности сварки, а не только удобству загрузки.
- Для прокладки кабелей и сервисных петель горелки также необходим зазор; они являются частью рабочей зоны движения.
Распространенная ошибка — одобрить компактную оснастку ради экономии площади, а затем обнаружить, что робот больше не может поддерживать чистую траекторию вокруг кронштейнов или боковых стенок. Площадь пола можно измерить. Переделки и ручной ремонт также можно измерить. Сравнивайте оба показателя.
Сопоставьте заявления о производительности с региональной стратегией сварки
Для длинных сварных секций один робот, охватывающий всю длину, не всегда является самым быстрым решением. Иногда более эффективной компоновкой будет региональная сварка двумя роботами, каждый из которых обслуживает определенную зону. Это важно, когда длина деталей превышает 12 метров или когда одна непрерывная система тратит слишком много времени на перемещение вместо сварки.
В предоставленных данных о рельсовом изделии для длинных заготовок указано, что для деталей длиной более 12 метров и менее 25 метров можно использовать двух роботов для региональной сварки с целью повышения эффективности. Это полезный принцип планирования даже при оценке системы на 9 осей: больший радиус действия автоматически не означает более высокую производительность. Иногда разделение рабочей зоны обеспечивает большее время горения дуги, более простое программирование и меньшее количество компромиссов, связанных со столкновениями.
Включите безопасные состояния в проверку движения
При оценке движения и радиуса действия часто сосредотачиваются на геометрии и забывают о возможности восстановления. Это недальновидно. Если машина приостанавливает работу, выдает аварийный сигнал или останавливается в сложном положении, возможность безопасного восстановления важна как для производительности, так и для безопасности оператора.
Проверьте расположение аварийных остановок, способы индикации неисправностей и возможность быстро определить состояние машины из рабочей зоны. В предоставленной информации об изделии указаны видимые красные, желтые и зеленые индикаторы неисправностей, несколько мест установки аварийной остановки и система защитного заземления. Эти детали не увеличивают номинальный радиус действия, но влияют на безопасность эксплуатации и повторного запуска сварочной ячейки с большим количеством движений после прерывания.
Что запросить перед окончательным утверждением
Перед утверждением любого китайского автоматического сварочного робота с 9 осями запросите пакет материалов, демонстрирующий фактическую свариваемость ваших целевых деталей, а не только общие возможности. Минимальный полезный комплект обычно включает:
- Компоновку согласованного движения с отображением робота, перемещения по направляющей или позиционера и их взаимосвязи с оснасткой.
- Проверку достижимости наиболее сложных соединений, включая ограничения ориентации горелки.
- Анализ столкновений и сингулярностей при рабочих положениях, а не только при загрузке.
- Стратегию повторного запуска и паузы для прерванных сварных швов.
- Проверку семейства деталей с указанием изделий, подходящих для одной и той же концепции движения, и изделий, требующих иной настройки.
Такой набор проверок обычно показывает, действительно ли машина гибкая или лишь имеет широкие заявленные характеристики.
Используйте порядок принятия решения, соответствующий реальному производству
Четкая последовательность оценки помогает. Начните с наиболее сложной геометрии сварного шва, затем проверьте полезную рабочую зону с реальным комплектом горелки, после этого подтвердите стабильность согласованного движения и только затем сравнивайте потенциальное время цикла. Если робот не может удерживать угол, избегать мертвых зон и компенсировать обычные отклонения детали, дополнительные оси не создают производственной ценности.
Наиболее обоснованные технические решения обычно основываются на одном принципе: оценивайте радиус действия по качеству сварки и непрерывности процесса, а не по каталожным цифрам. Именно это отличает покупку возможности движения от покупки реально применимой сварочной мощности.