— —
Navegación



Envíenos un mensaje
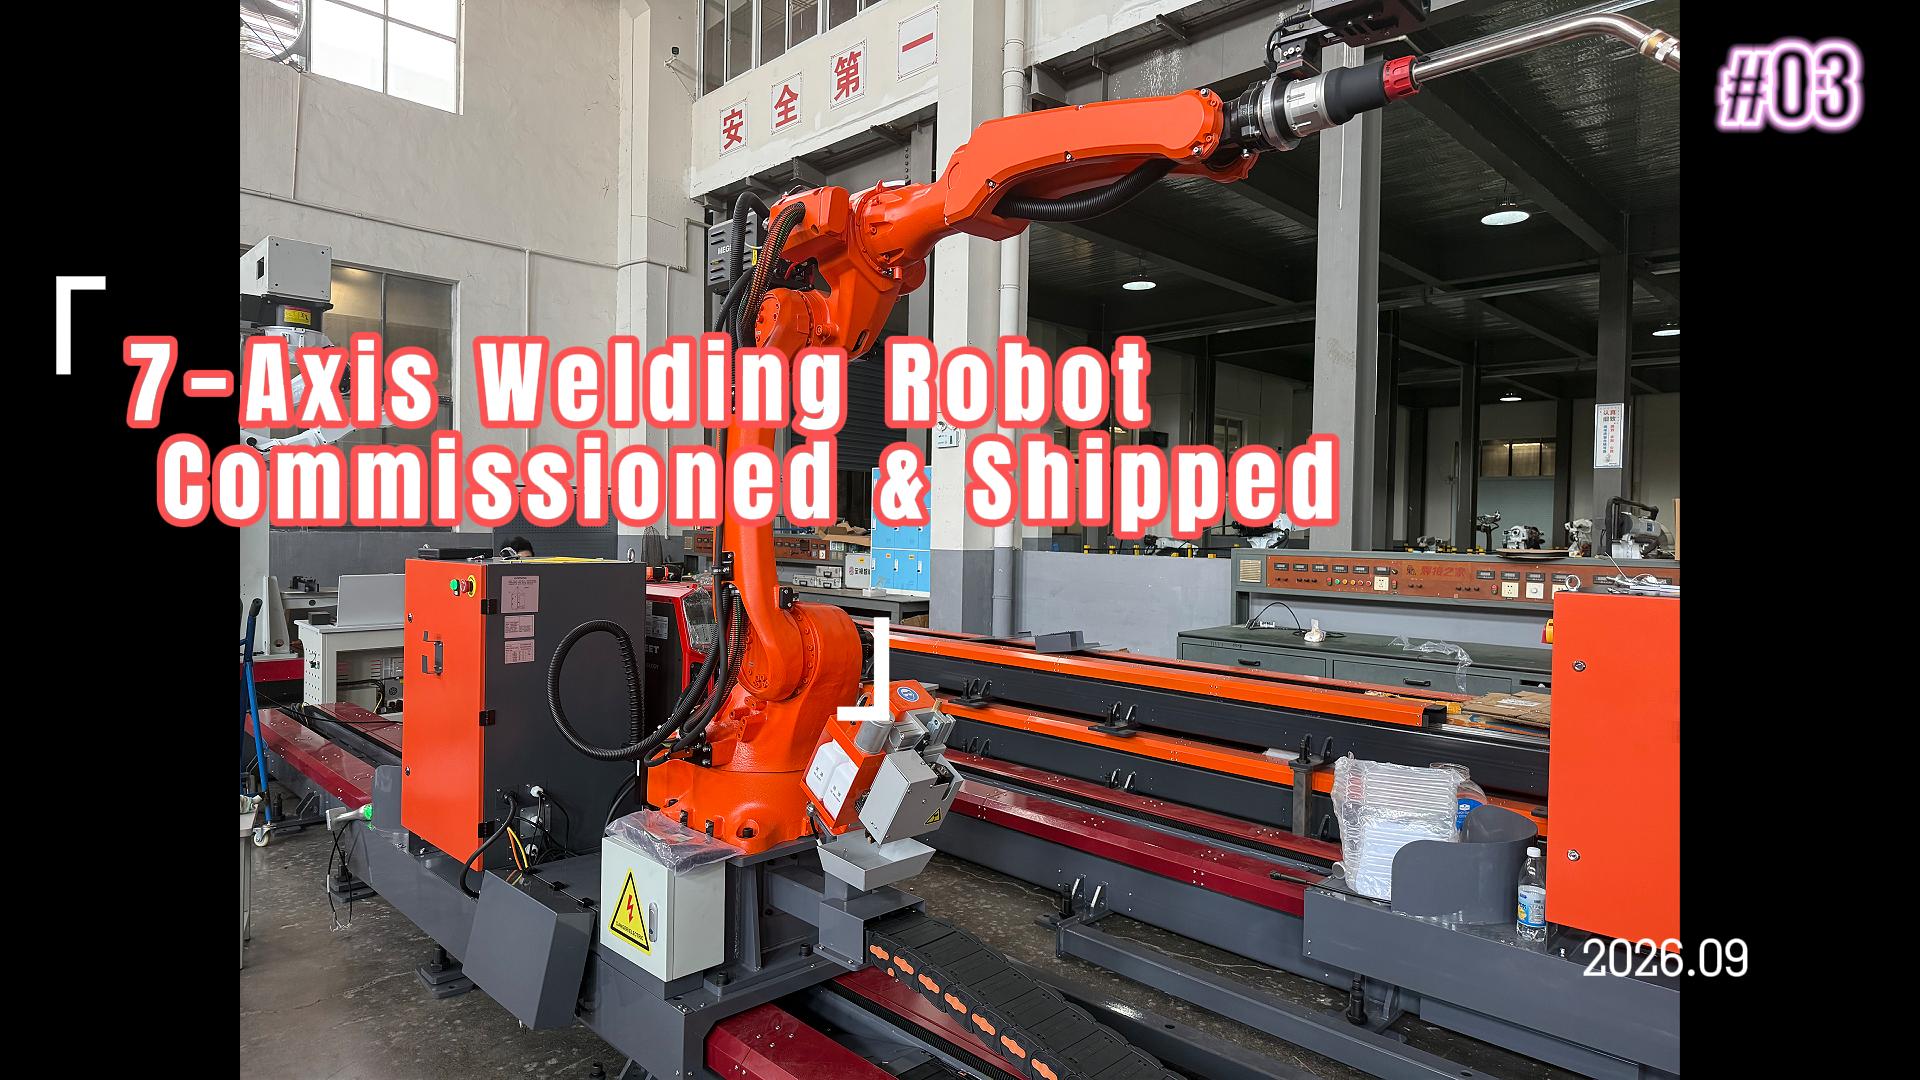

Robot de soldadura tipo ferroviario de 7 ejes
1.2 El soporte del riel de suelo tiene una longitud de 12 metros y cuenta con un riel de suelo soldado. Para piezas de trabajo de más de 12 metros y menos de 25 metros, se utilizan dos robots para realizar soldadura por zonas, lo que puede mejorar considerablemente la eficiencia de soldadura.
Parámetros del producto
1.Introducción al robot de soldadura tipo ferroviario de 7 ejes:
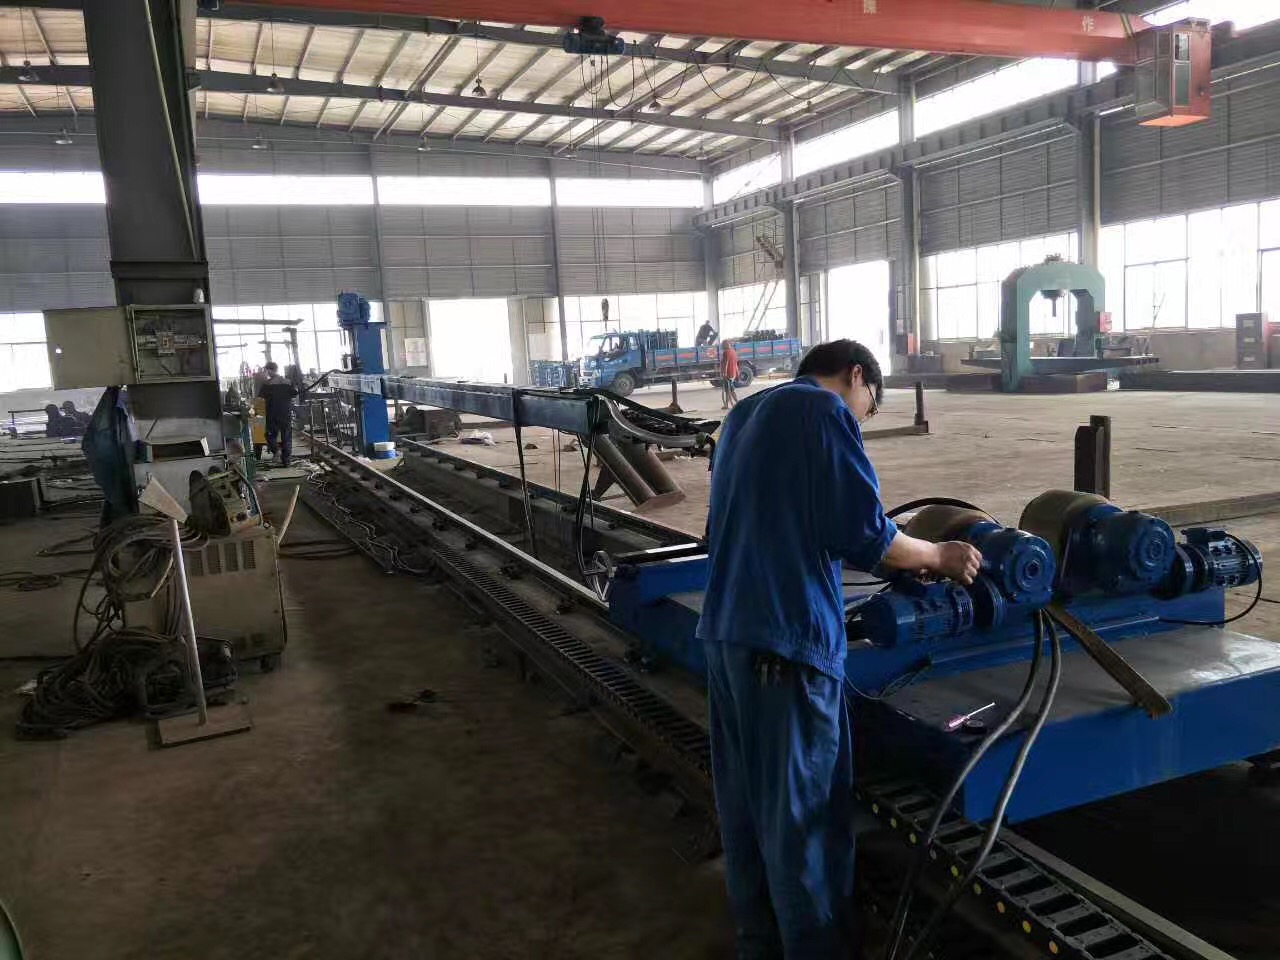
1.1 Área prevista para este equipo (solo área del equipo, excluyendo la posición manual y la posición de material, la posición de almacenamiento temporal de corte, etc.): ancho =12 metros 2 metros; utiliza principalmente riel especial para robot (1 juego), carro deslizante (1 juego), robot de soldadura de 6 ejes y su sistema de control (1 juego), fuente de alimentación de soldadura (1 juego), estación de limpieza de antorcha (1 juego), antorcha de soldadura (1 juego), etc.
1.2 El soporte del riel de suelo tiene una longitud de 12 metros y cuenta con un riel de suelo soldado. Para piezas de trabajo de más de 12 metros y menos de 25 metros, se utilizan dos robots para realizar soldadura por zonas, lo que puede mejorar considerablemente la eficiencia de soldadura.
1.3 El robot de soldadura de la estación de trabajo adopta un modo de instalación fija y, junto con el servomotor que acciona la plataforma deslizante, completa la soldadura de la pieza de trabajo. El equipo está equipado con tres indicadores de alarma de fallo: rojo (alarma o fallo del equipo), amarillo (equipo en pausa) y verde (equipo en funcionamiento), y están instalados en una posición visible del equipo. El operador puede conocer el estado actual del sistema.
1.4 El equipo está equipado con interruptores de parada de emergencia en varios lugares, que pueden detener inmediatamente cualquier operación del equipo en caso de emergencia. El equipo dispone de un sistema de puesta a tierra de seguridad
2.Parámetros técnicos del robot de soldadura tipo ferroviario de 7 ejes
3.Características del robot de soldadura tipo ferroviario de 7 ejes:
3.1 Eleve la pieza de trabajo preparada hasta la plataforma de soldadura;
3.2 Importe los dibujos 3D;
3.3 Seleccione las soldaduras (la soldadura puede extraerse con una tecla y el proceso de soldadura se ajusta manualmente);
3.4 Haga clic en el botón de inicio para poner en marcha el robot;
3.5 Posicionamiento automático del robot;
3.6 El robot suelda la costura requerida para la pieza de trabajo (activa automáticamente el seguimiento del arco para la corrección en tiempo real de la costura de soldadura);
3.7 Soldadura completada;
3.8 Desmontaje manual de la pieza de trabajo y elevación de la pieza de trabajo;
3.9 Y así sucesivamente; para el mismo tipo de trabajo, ciclo continuo a partir del cuarto paso.
4.Proyectos para el robot de soldadura tipo ferroviario de 7 ejes

Productos relacionados
 Riesgos de calidad de la máquina de soldadura de tuberías en trabajos de campoLos riesgos de calidad de las máquinas de soldadura de tuberías pueden causar defectos de soldadura, retrasos y retrabajos. Conozca consejos de selección en campo, seguridad y mantenimiento para mejorar los resultados.
 Soldadura de tuberías en Arabia Saudita: costo, códigos y riesgos del proyectoLa soldadura de tuberías en Arabia Saudita: comprenda los costos reales, las exigencias de los códigos ASME/API y los principales riesgos del proyecto para elegir proveedores calificados, reducir el retrabajo y proteger el rendimiento del cronograma.
 Cómo evaluar un fabricante de soldadura de tuberías para trabajos pesadosLa selección de un fabricante de soldadura de tuberías para trabajos pesados comienza con la calidad, el control de procesos y el cumplimiento normativo. Aprenda a comparar proveedores y reducir el riesgo del proyecto.
 Qué debe garantizar una fábrica confiable de soldadura de tuberíasLa selección de una fábrica de soldadura de tuberías comienza con garantías que importan: calidad de soldadura constante, materiales trazables, documentos conformes y entrega puntual. Aprenda qué verificar antes de comprar.
 Métodos de soldadura de tuberías grandes comparados para líneas de alta presiónMétodos de soldadura de tuberías grandes comparados para líneas de alta presión: explore GTAW, GMAW, FCAW y SAW para mejorar la calidad de la soldadura, los resultados de inspección y la eficiencia de producción.
 Tendencias de soldadura de tuberías personalizadas en 2026: entrega más rápida, tolerancia más estrictaLa soldadura de tuberías personalizada en 2026 se centra en una respuesta más rápida, una tolerancia más ajustada y una producción preparada para el cumplimiento. Descubra las tendencias clave que dan forma a una fabricación de maquinaria más inteligente.
 Soldadura de tuberías a medida para distribuciones complejas: qué comprobar primeroLa soldadura de tuberías a medida comienza con las comprobaciones adecuadas. Aprenda a evaluar primero los materiales, el ajuste, el acceso y la secuencia para reducir el retrabajo y mejorar la calidad de la soldadura.
 Fabricante vs proveedor de soldadura de tuberías: ¿qué cambia en el costo?Fabricante vs proveedor de soldadura de tuberías: descubre dónde cambian realmente los costos más allá de la cotización, desde la personalización y el cumplimiento hasta el tiempo de inactividad, el servicio y el costo total de propiedad.
 Elegir un proveedor de soldadura de tubos: plazo de entrega vs. calidadLa selección de un proveedor de soldadura de tubos no se trata solo de la velocidad. Aprenda a equilibrar el plazo de entrega, la calidad de la soldadura, el control de procesos y el cumplimiento normativo para reducir el riesgo y mejorar los resultados del proyecto.
 Soldadura de Tuberías Grandes: Riesgos Clave de Defectos y Métodos de ControlLos defectos en la soldadura de tuberías grandes pueden ocultarse debajo de un cordón de soldadura limpio. Conozca los principales riesgos de defectos, las causas raíz, el momento de la inspección y los métodos de control para mejorar la calidad y evitar fallas costosas.