— —
Máquinas de pulido magnético de acero inoxidable frente a sistemas vibratorios tradicionales: ¿cuál ofrece un mejor control de Ra para componentes médicos?
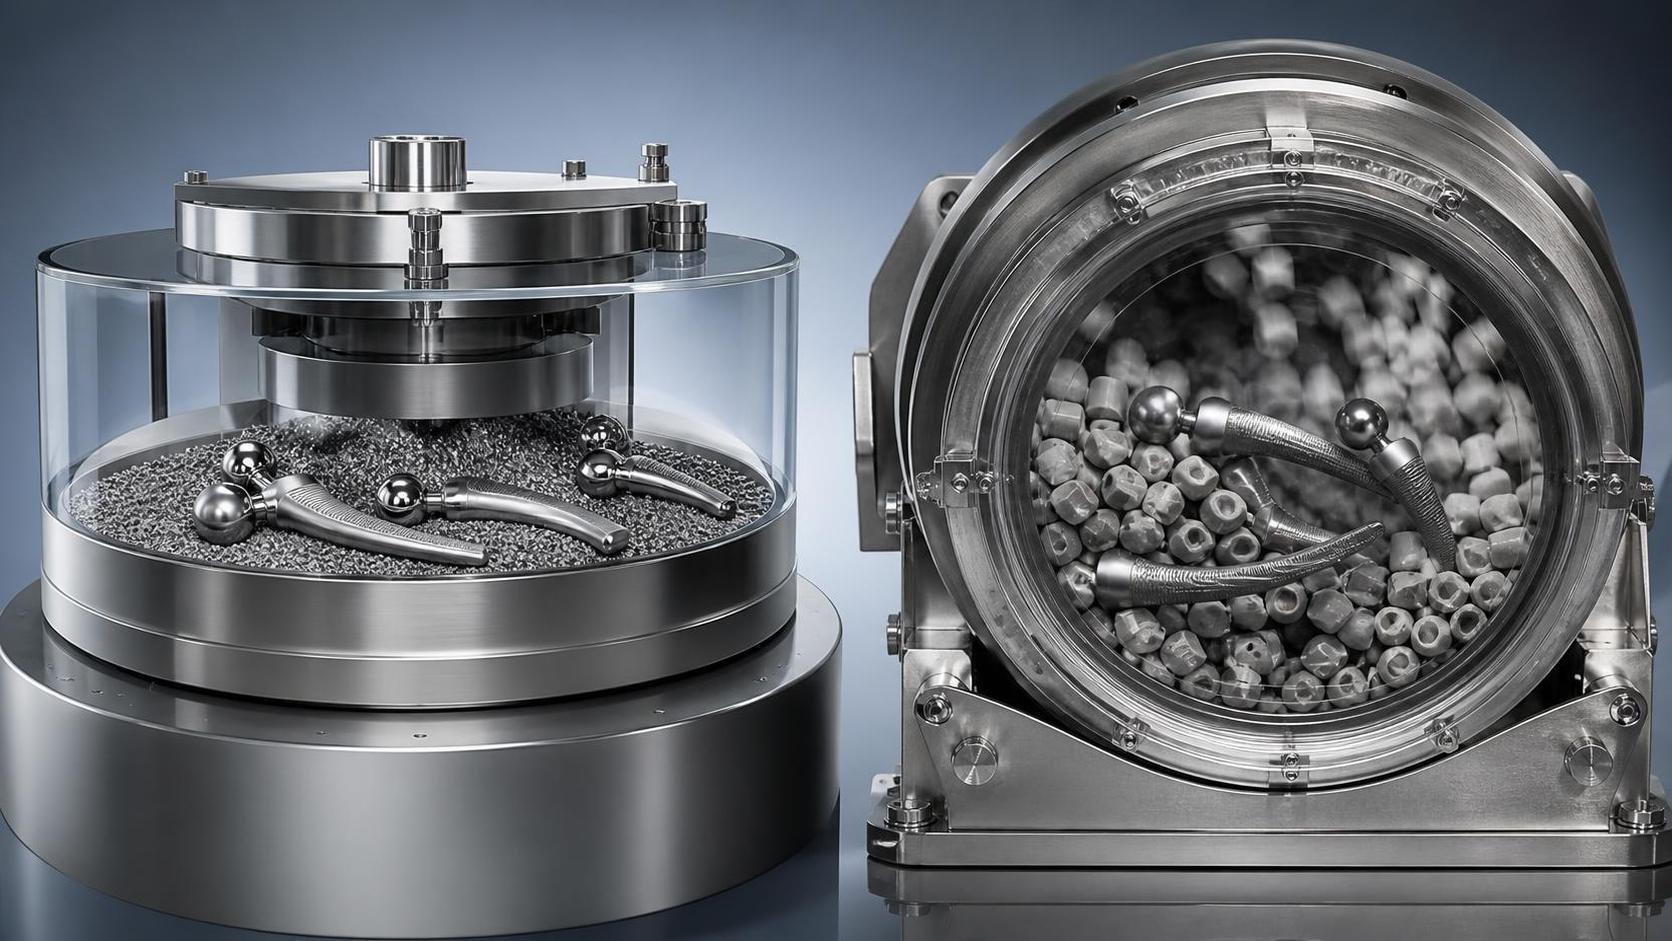
Para los profesionales del control de calidad y la seguridad en la fabricación de dispositivos médicos, lograr una rugosidad superficial (Ra) precisa y repetible en componentes de acero inoxidable no es negociable, especialmente cuando la biocompatibilidad y la facilidad de limpieza son críticas. Probablemente se haya encontrado con este escenario: un lote de implantes ortopédicos o carcasas de instrumentos quirúrgicos supera la inspección dimensional, pero no supera la verificación final de Ra. La superficie registra 0.42 µm en lugar del ≤0.35 µm requerido, apenas fuera de especificación. El rechazo no se limita al coste de desecho; activa revisiones de trazabilidad, retrasa la validación de esterilización y conlleva riesgos de escrutinio regulatorio durante auditorías de la FDA o ISO 13485. Peor aún, el acabado vibratorio, una solución habitual, suele producir resultados inconsistentes según la geometría de la pieza: los bordes se pulen más rápido que las bridas empotradas, lo que provoca esquinas sobrepulidas y orificios con acabado insuficiente. Esa variabilidad obliga a realizar retrabajos manuales, prolonga los tiempos de ciclo y exige criterios subjetivos del operario.
El problema de fondo no es un mantenimiento deficiente de los equipos ni personal sin formación: es la física. Los sistemas vibratorios tradicionales dependen de la acción de masa: miles de medios abrasivos que se desplazan y chocan contra las piezas en un recipiente o cuba. La elevada dureza del acero inoxidable y su tendencia al endurecimiento por deformación hacen que los medios se incrusten en microestructuras más blandas o se fracturen de forma desigual, dejando microarañazos que alteran las lecturas de Ra. Incluso con un tamaño de medio y una concentración de compuesto optimizados, el contacto entre piezas sigue siendo inevitable con cargas elevadas, lo que causa redondeo de bordes o picaduras superficiales que ocultan la verdadera calidad del acabado. Además, dado que la energía de vibración se disipa de manera impredecible en geometrías complejas, especialmente en tubos de pared delgada o fundiciones con múltiples características, la distribución resultante de Ra suele abarcar ±0.15 µm en un solo componente. Esta dispersión hace que el control estadístico del proceso sea casi imposible sin metrología posterior al proceso al 100%.
El pulido magnético ofrece un mecanismo fundamentalmente distinto. En lugar de impacto mecánico, utiliza un campo magnético giratorio para alinear e impulsar abrasivos ferrosos finos, normalmente compuestos a base de hierro de entre 5–50 µm, a lo largo de la superficie con un movimiento controlado y laminar. Las partículas abrasivas no golpean la pieza; se deslizan, cizallan y bruñen. Esto elimina la incrustación de medios, reduce la distorsión térmica y mantiene los bordes afilados mientras alisa los micropicos. Para grados de acero inoxidable como 316L o 17-4PH, donde la integridad de la capa pasiva afecta directamente a la resistencia a la corrosión, el pulido magnético preserva mejor la continuidad del óxido que la acción vibratoria agresiva. Más importante aún, la repetibilidad de Ra mejora no porque la máquina “se esfuerce más”, sino porque el proceso desvincula el acabado del peso, la orientación o la densidad de carga de la pieza. Un solo dispositivo de fijación puede sujetar 12 vástagos de articulación de cadera, y cada superficie, plana, curva u orificio interno, experimenta una intensidad de campo y una velocidad abrasiva casi idénticas.
Esa consistencia es más importante cuando el acabado superficial se relaciona con operaciones posteriores. Considere una carcasa médica que requiere tanto control de Ra *como* integridad de soldadura. Si el acabado vibratorio introduce microgrietas o tensión residual cerca de una junta de soldadura, las pruebas posteriores de fatiga pueden fallar, incluso si el valor de Ra cumple con la especificación. El pulido magnético evita esto al funcionar a temperatura ambiente sin cargas de impacto mecánico. Tampoco deja residuos de medios incrustados, eliminando la necesidad de ciclos de limpieza ultrasónica que podrían dañar elementos delicados como puertos de sensores o canales de fluidos. En la práctica, los usuarios informan de menos valores atípicos de Ra por lote, valores de Cp/Cpk más ajustados y una menor dependencia del muestreo destructivo. Sin embargo, el pulido magnético no es un sustituto universal. Destaca en componentes de acero inoxidable pequeños y medianos con superficies accesibles, como tornillos óseos, camisas de endoscopios o carcasas de bombas, pero presenta dificultades con piezas grandes y pesadas, donde la uniformidad del campo magnético disminuye más allá de aproximadamente 300 mm de diámetro.
Aquí es donde la integración del sistema se vuelve decisiva. Cuando su línea de producción incluye elementos estructurales, como bastidores de soporte de acero inoxidable para equipos de imagen o carros de esterilización, necesita soluciones de acabado que escalen sin sacrificar precisión. Por eso algunos fabricantes combinan el pulido magnético para componentes críticos con herramientas de fabricación primaria de alta eficiencia que mantienen la estabilidad dimensional en las etapas previas. Por ejemplo, lamáquina de soldadura de vigas H 3 en 1 integra el ensamblaje, la soldadura y la corrección en caliente en un flujo de trabajo sincronizado. Su accionamiento hidráulico + varilla roscada garantiza una alineación constante entre el alma y las alas antes de soldar, reduciendo la distorsión posterior a la soldadura que, de otro modo, requeriría un rectificado o granallado agresivo. Los ajustes de ancho preestablecidos digitalmente y de corrección paramétrica implican menos ajustes manuales y menos oportunidades de variaciones inducidas por el factor humano que posteriormente aparecen como inconsistencias de Ra en superficies de montaje mecanizadas. Dado que toda la línea funciona con 1–2 operarios y alcanza un rendimiento de primera pasada >90%, se producen menos daños superficiales inducidos por retrabajos antes de que las piezas lleguen siquiera a la etapa de pulido.
La elección entre sistemas magnéticos y vibratorios no debe depender de “cuál es más nuevo” o “cuál tiene más funciones”. Comience por su banda de tolerancia de Ra y la geometría de la pieza. Si su especificación exige Ra ≤0.25 µm en características menores de 50 mm en cualquier dimensión, o si observa un >5% de rechazos debido a la inconsistencia del acabado, el pulido magnético merece ser evaluado. Verifique la compatibilidad probando piezas reales de producción, no cupones: procese lotes idénticos mediante ambos métodos, mida Ra en cinco ubicaciones estandarizadas por pieza (según ASTM E1092) y compare la desviación estándar, no solo los valores medios. Evalúe también el consumo de medios: los sistemas vibratorios normalmente reemplazan entre el 15–20% del volumen de medios por turno; los abrasivos magnéticos duran 3–5x más, lo que reduce el coste de consumibles y la carga de eliminación. No pase por alto la infraestructura: las unidades magnéticas requieren alimentación eléctrica estable y un espacio mínimo en el suelo, mientras que los recipientes vibratorios necesitan cimentaciones robustas para amortiguar la resonancia. Y recuerde: ninguno de los dos sistemas corrige una calidad deficiente del metal base. Si la variación de Ra comienza en la fundición o la forja, ningún método de acabado la compensa. Concéntrese primero en la estabilidad del proceso previo y, después, elija la herramienta de acabado que consolide esa consistencia.
Por último, evite asumir que unas “RPM más altas” o un “tiempo de ciclo más prolongado” equivalen a un mejor acabado. En el pulido magnético, una duración excesiva aumenta la acumulación de calor en la suspensión abrasiva, lo que puede oxidar las superficies de acero inoxidable y elevar Ra. La mayoría de las aplicaciones médicas validadas utilizan ciclos de 30–45 minutos a 120–180 rpm, con renovación de la suspensión cada 8 horas. Los sistemas vibratorios suelen utilizar por defecto ciclos de 2–4 horas, tiempo que podría redirigirse hacia el mantenimiento preventivo o la formación de operarios. El objetivo no es solo la velocidad, sino una producción predecible. Cuando el control de Ra afecta directamente a la seguridad del paciente, la repetibilidad no es una ventaja: es el requisito básico.