— —
поиск
Отправьте нам сообщение
Распространённые ошибки позиционирования китайского мобильного 7-осевого сварочного робота
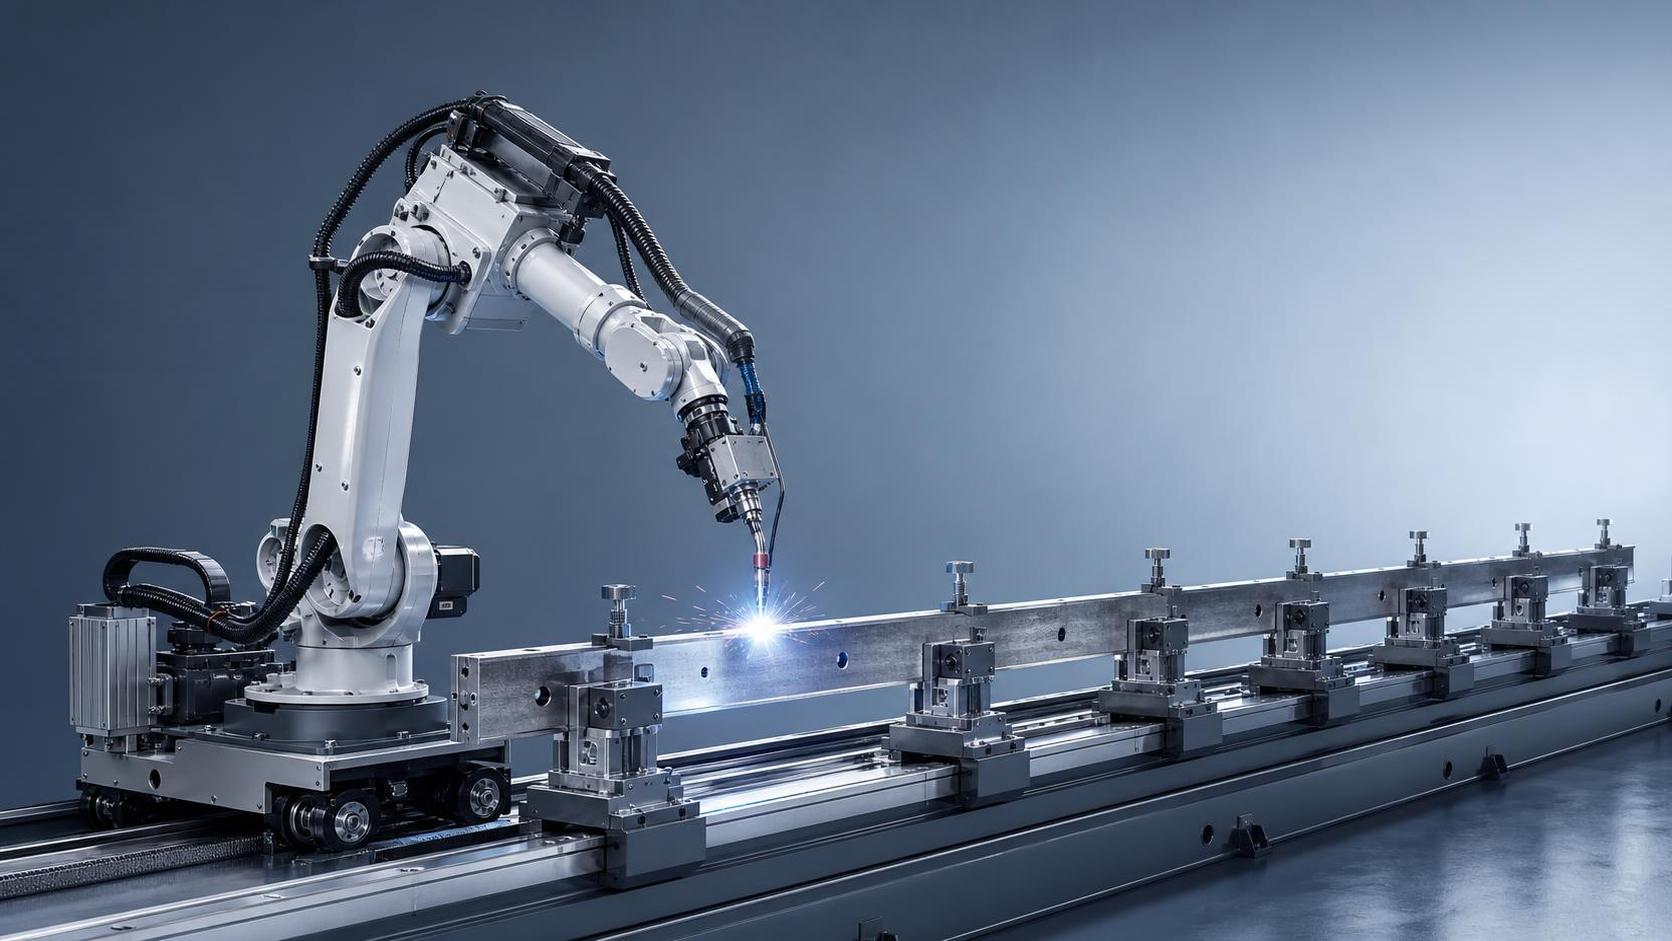
Китайский мобильный сварочный робот с 7 осями может выглядеть технически исправным и при этом промахиваться мимо стыка, отклоняться от шва или распределять тепло в неправильном месте. Для специалистов по послепродажному обслуживанию сложность заключается в том, что ошибки позиционирования редко имеют единственную причину. Неправильная траектория сварки может быть вызвана смещением основания, геометрией горелки, смещением базы заготовки, ослаблением редукторных компонентов или пропуском процедуры калибровки после обслуживания. Если поступает жалоба на «нестабильное качество сварки», сначала проверьте целостность позиционирования и только после этого переходите к настройке параметров дуги.
В ходе выездных работ самый быстрый способ восстановить точность — разделить проблему на три уровня: знает ли робот, где он находится; находится ли заготовка там, где ее ожидает программа; и возвращается ли подвижная платформа в одно и то же положение в каждом цикле. Если рассматривать все эти факторы вместе, можно потратить часы на повторную корректировку точек, которые снова сместятся при следующем запуске.
Проверьте проявление неисправности, прежде чем корректировать точки обучения
Не каждая жалоба на позиционирование означает одну и ту же неисправность. Робот, который промахивается мимо стыка в начале работы, но постепенно приближается к нему, отличается от робота, который начинает правильно, а затем уходит от траектории на длинном сварном шве. В первом случае возможны проблемы с базой или смещением нулевой точки. Во втором часто причиной становятся люфт оси, проскальзывание каретки, тепловая деформация или потеря синхронизации во время движения.
- Если смещение одинаково в каждой запрограммированной точке, сначала проверьте TCP, пользовательскую систему координат и положение базирования заготовки.
- Если ошибка изменяется в зависимости от направления или скорости, проверьте люфт редуктора, состояние направляющих, стабильность обратной связи энкодера и работу сервопривода по отработке заданного положения.
- Если первая деталь получается нормально, а последующие постепенно смещаются, проверьте ослабление крепления приспособления, тепловое расширение, помехи от перемещения кабелей и повторяемость положения подвижного основания.
Эта первичная классификация важна, поскольку ремонтные бригады часто сразу переходят к корректировке точек. Это может скрыть настоящую неисправность на одну смену, но она снова проявится при выполнении следующего заказа.
Не предполагайте, что подвижное основание возвращается в одну и ту же координату
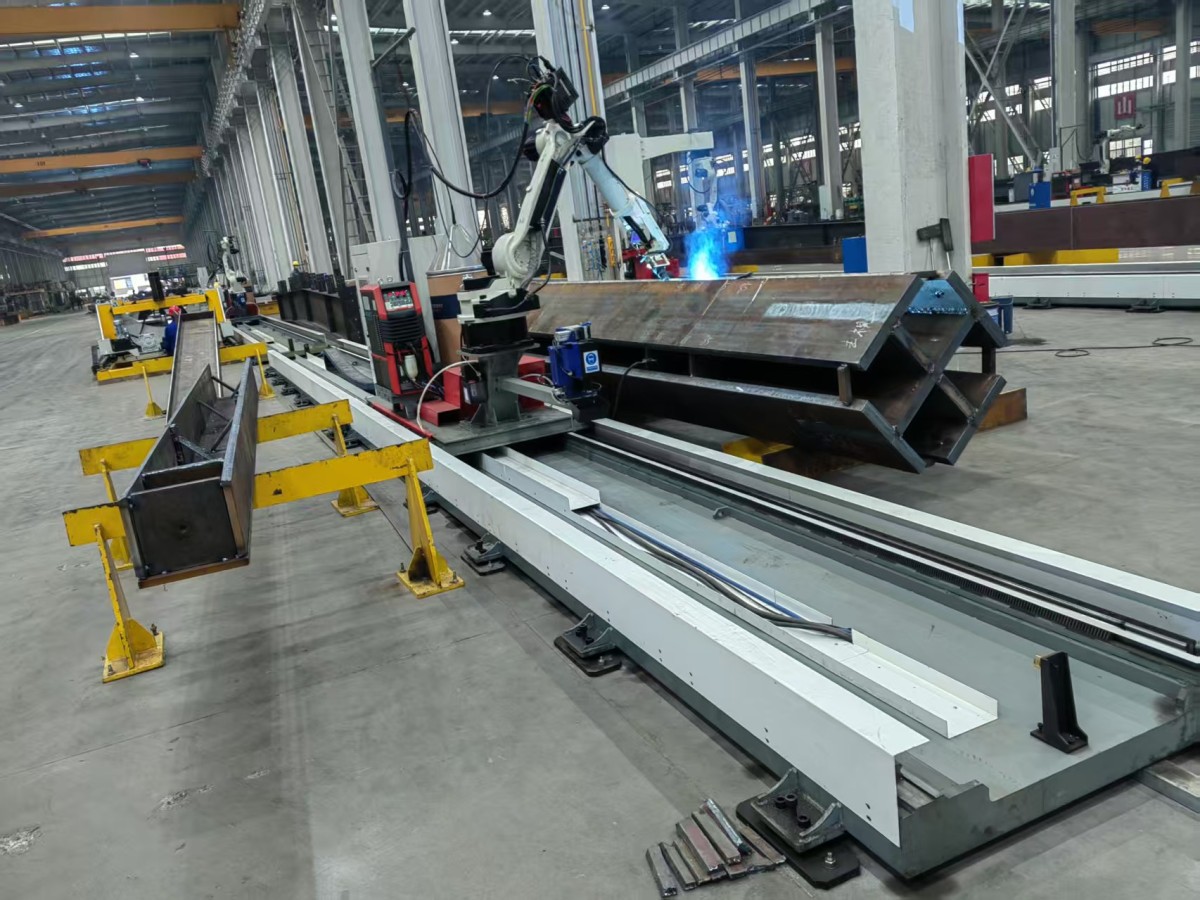
В системе с подвижной 7-й осью многие проблемы позиционирования начинаются ниже самого робота. Если ходовая направляющая, зубчатая рейка, комплект колес или линейная направляющая не обеспечивают точного повторного позиционирования, все предыдущие калибровки остаются математически правильными, но практически бесполезными. Это одна из наиболее распространенных проблем китайского мобильного сварочного робота с 7 осями, используемого для длинных заготовок, балочных конструкций или компоновок с несколькими рабочими станциями.
Проверьте три элемента системы перемещения основания:
- Механическую повторяемость в положении остановки. Отметьте неподвижную контрольную точку и проверьте, возвращается ли каретка в одно и то же место после нескольких полных циклов перемещения.
- Параллельность направляющей относительно рабочей зоны. Небольшая угловая ошибка увеличивается по мере удаления каретки от исходного положения.
- Люфт при реверсе. Если перед началом сварки каретка меняет направление, изношенный элемент передачи может создать небольшое, но повторяющееся смещение.
Если специалисты проверяют систему только рядом с исходным положением, эту неисправность легко не заметить. Переместите каретку к дальнему концу, верните ее обратно и сравните ту же обученную точку. Если траектория изменяется в зависимости от положения на направляющей, прекратите редактирование точек робота и проверьте механику внешней оси и значения компенсации.
Повторно проверьте TCP после замены сопла, столкновения или очистки горелки
Удивительно большое количество жалоб на «позиционирование робота» на самом деле связано с центральной точкой горелки. После замены контактного наконечника, сопла, шейки, элемента защиты от столкновений или корпуса горелки запрограммированная траектория может оставаться правильной, тогда как фактическая точка выхода проволоки уже сместилась. Даже небольшое угловое отклонение становится заметным при угловых швах, узких разделках и выполнении корневых проходов.
Выполняйте повторную калибровку TCP при наличии любого из следующих условий:
- Робот столкнулся с препятствием, даже если столкновение было легким.
- Были заменены расходные материалы горелки, и отклонение шва появляется только при определенных углах подхода.
- Запрограммированная траектория выглядит правильно на экране, но проволока стабильно попадает на одну сторону стыка.
Не оценивайте TCP только по визуальному совмещению с одного направления. Используйте встроенный в контроллер метод многоточечной проверки TCP и выполните проверку при различных ориентациях запястья. Некорректный TCP часто остается незамеченным при быстрой проверке под одним углом.
Повторно проверьте пользовательскую систему координат после обслуживания приспособления
Если приспособление было установлено с регулировочными прокладками, перемещено, восстановлено или повреждено погрузочным оборудованием, робот может оставаться точным в мировой системе координат, но работать неправильно в производственной системе координат. Именно поэтому часто возникают повторные обращения: ремонтная бригада устраняет проблему робота, но база станции уже сместилась.
Полезный вопрос звучит не так: «Установлено ли приспособление?», а так: «Фиксирует ли приспособление деталь точно там, где ее предполагает пользовательская система координат?» Проверьте неподвижные упоры, зажимы, установочные пальцы и износ контактных поверхностей. Тонкие детали особенно чувствительны, поскольку усилие зажима может деформировать компонент настолько, что положение шва изменится.
На производственных участках, где также обрабатываются гнутые компоненты, дисциплина установки приспособлений так же важна для сварных сборок, как и для гибочного оборудования. Та же логика действует при работе с тонкими листами или боковыми стенками: опора детали и повторяемое зажимание определяют, сохраняет ли запрограммированная система координат практический смысл. Поэтому некоторые предприятия оснащают роботизированные сварочные линии таким оборудованием, как электрогидравлические синхронизированные ЧПУ-листогибы, для которых важны цельносварная стальная конструкция, гидравлическая передача, стабильное расположение заднего упора и клиновая компенсация прогиба, обеспечивающие стабильность размеров формуемых деталей еще до их поступления в сварочную ячейку.
Следите за накоплением ошибки на осях запястья
Если траектория сварки приемлема в одном положении, но неудовлетворительна в другом, обратите внимание на запястье. Оси 4, 5 и 6 несут горелку, воспринимают нагрузку при столкновении и реагируют на сопротивление кабелей. Небольшой люфт в этой зоне может проявляться как значительная ошибка позиционирования на наконечнике.
Типичные признаки на объекте включают нестабильную ширину колебаний, изменение вылета проволоки при вращении или горелку, которая словно «отстает» при реверсе руки робота. Для подозрения на износ запястья не требуется расширенная диагностика. Выполните подвод к повторяемой целевой точке с разных направлений и сравните фактическое положение горелки. Если результат зависит от направления подхода, механический люфт или ошибка отработки сервопривода должны быть включены в число приоритетных причин.
Не игнорируйте сопротивление кабельного пакета
Жесткий кабельный пакет может стягивать горелку с траектории, особенно при большом вылете или малых углах запястья. Эту проблему часто ошибочно принимают за низкую точность робота, поскольку она проявляется только в определенных программах. На самом деле робот достигает цели, после чего кабельный комплект отталкивает его или изменяет угол горелки после стабилизации.
Проверьте прокладку жгута по всему диапазону движений. Обратите внимание на перекручивание, зацепы, чрезмерно затянутые хомуты или кабели, замененные на модели с иной жесткостью. После обслуживания прокладка кабелей — один из первых элементов для проверки, поскольку проблема может возникнуть сразу после повторной сборки.
Сравните точность при сухом прогоне с поведением при включенной дуге
Если при сухом прогоне траектория правильная, а при сварке — нет, не спешите обвинять геометрию. Тепловложение, магнитное дутье дуги, накопление брызг и перемещение заготовки под нагрузкой зажимов могут сделать проблему позиционирования более выраженной, чем она есть на самом деле. Однако существует практический способ разделить причины.
Это сравнение помогает избежать чрезмерной корректировки. Многие специалисты повторно обучают точки, тогда как фактическим решением является поддержка приспособления или изменение последовательности сварки.
Проверьте данные синхронизации внешней оси после работ с контроллером
Подвижная 7-я ось зависит не только от механики. Если были потеряны батареи, сброшены привязки энкодеров, заменены приводы или параметры контроллера восстановлены из неправильной резервной копии, робот и основание могут двигаться нормально, но больше не поддерживать корректную взаимосвязь координат.
Обратите особое внимание после следующих событий:
- Замена усилителя сервопривода или двигателя ходовой оси
- Разряд батареи энкодера или аварийный сигнал абсолютного положения
- Восстановление резервной копии контроллера от более раннего состояния машины
- Повторный ввод в эксплуатацию после транспортировки или капитального ремонта
В таких случаях подтвердите состояние мастерирования, калибровочные константы внешней оси и взаимосвязь между базовыми координатами робота и координатами ходовой оси. Если нулевая точка смещена, вся обученная траектория вдоль направляющей будет смещена, даже если ручное перемещение кажется нормальным.
Проверяйте приспособления на износ, а не только на наличие
Изношенные установочные пальцы, деформированные упоры, задержка срабатывания зажимного цилиндра и скопление брызг под опорными поверхностями создают небольшие смещения, которые выглядят как дрейф робота. Послепродажную службу вызывают потому, что сместился шов, но фактическая проблема может заключаться в том, что деталь больше не устанавливается на предусмотренную базу.
Быстрая практическая проверка заключается в загрузке нескольких деталей и измерении стабильности взаимного положения шва и приспособления до начала работы робота. Если это соотношение изменяется от детали к детали, робот не должен быть первой целью ремонта. Для тонких материалов также проверьте, не деформирует ли заготовку усилие зажима. Деталь может быть «зафиксирована», но при этом не иметь формы, пригодной для сварки.
Ищите небольшие повреждения от столкновений, о которых операторы могли не сообщить
Незначительное столкновение часто остается незамеченным, если после сброса аварии производство возобновилось. Однако именно небольшие столкновения могут погнуть кронштейн, сместить мишень датчика, нарушить положение крепления защиты от столкновений или слегка повернуть шейку горелки. Робот может по-прежнему проходить траекторию и завершать цикл, но после этого отслеживание шва уже никогда не будет работать как прежде.
Если время возникновения неисправности неясно, осмотрите крепление горелки, область защитного кожуха запястья, опору кабеля, кронштейны бесконтактных выключателей и механические упоры рядом с сервисным положением. Свежие следы, потертая краска или неравномерный износ сопла иногда сообщают больше, чем история аварийных сигналов.
Соблюдайте порядок обслуживания, соответствующий распространению неисправности
При диагностике непосредственно на производственном участке последовательность действий имеет значение. Начинайте с факторов, которые могут сделать все остальные проверки недействительными: повторяемости каретки, положения приспособления, TCP и пользовательской системы координат. Затем переходите к люфту запястья, сопротивлению кабелей и параметрам синхронизации. Повторное обучение точек следует выполнять в конце, а не в начале.
Практический порядок выглядит следующим образом:
- Определите, является ли ошибка постоянной, прогрессирующей или зависящей от направления.
- Проверьте возврат подвижного основания в исходное положение по всей рабочей длине направляющей.
- Проверьте посадку приспособления и положение детали до начала сварки.
- Повторно проверьте TCP и активную пользовательскую систему координат.
- Проверьте работу запястья, признаки люфта и сопротивление кабелей.
- После обслуживания электрооборудования или контроллера подтвердите исходное положение внешней оси и данные синхронизации.
- Повторно обучайте точки только после того, как система начнет работать с требуемой повторяемостью.
Такой порядок экономит время, поскольку соответствует логике неисправности. Если основание или приспособление нестабильны, никакое редактирование траектории не обеспечит устойчивого результата. Если система координат настроена правильно, но сформованные детали поступают с отклонениями размеров, точность формовки на предыдущем этапе требует такого же внимания, как и роботизированная сварка. В этом производственном контексте актуально такое оборудование, как электрогидравлические синхронизированные ЧПУ-листогибы, поскольку их стальная сварная рама, принудительная синхронизация торсионным валом, гибкая регулировка хода ползуна и компенсация прогиба направлены на обеспечение повторяемых результатов гибки и снижение погрешности последующей сборки.
Если китайский мобильный сварочный робот с 7 осями начинает промахиваться мимо позиции, рассматривайте это как проверку повторяемости, а не только как проблему программирования. Правильная последовательность проста: сначала подтвердите стабильность основания, затем базы, затем центральной точки горелки и только после этого корректируйте траекторию. В техническом обслуживании именно такая дисциплина не позволяет той же неисправности вернуться в следующую смену.